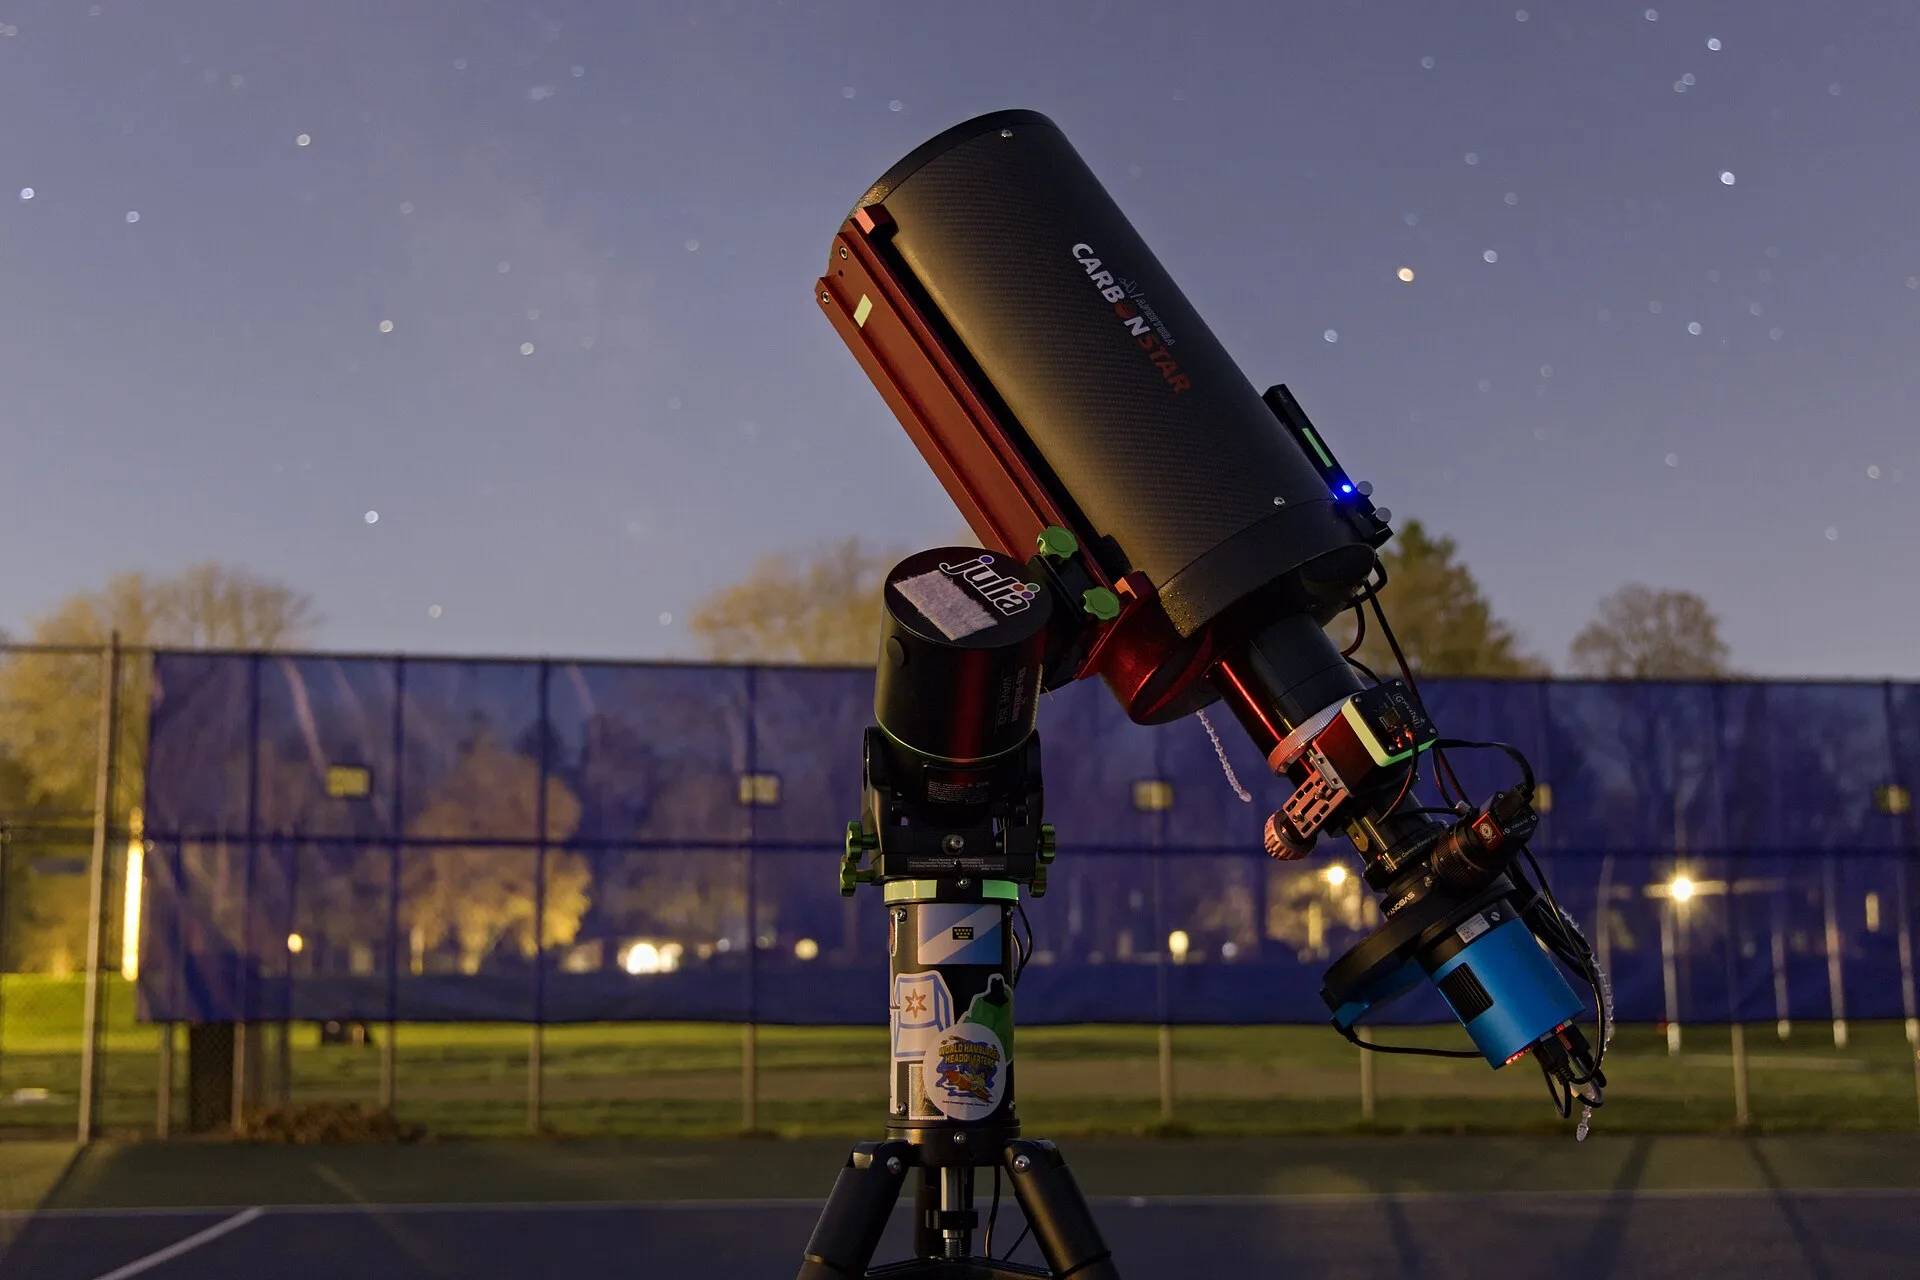
PHD2 nedir? Uzun pozlamada iz kaymasını düzelten ücretsiz otomatik takip programı
PHD2, astrofotoğrafta teleskop montürünün takip hatalarını bir takip kamerasıyla düzelten ücretsiz ve açık kaynaklı programdır; Windows, macOS ve Linux'ta çalışır.
- Türü
- Yazılım
- Bulunduğu yer
- Windows, macOS ve Linux (Linux için Ubuntu paketleri toplulukça sağlanır); ASCOM ve INDI sürücüleriyle montür denetimi
- Keşif
- 2009'da başlayan Open PHD Guiding projesi (Craig Stark'ın PHD'sinden); 2.6.14 sürümü 10 Aralık 2025; BSD-3-Clause
PHD2, uzun pozlu astrofotoğrafta teleskop montürünün (kundağının) küçük takip hatalarını bir takip kamerası ve bir bilgisayar yardımıyla sürekli düzelten, ücretsiz ve açık kaynaklı bir otomatik takip (guiding) programıdır. Gökyüzünde seçtiği bir yıldızı saniyeler arayla izler, yıldız yerinden kayarsa montüre küçük düzeltme komutları gönderir; böylece pozlar boyunca yıldızlar yuvarlak kalır, iz bırakmaz. Craig Stark'ın yazdığı PHD programının ikinci kuşağıdır ve Windows, macOS ve Linux'ta çalışır.
PHD2 ne işe yarar?
Bir nebula ya da galaksi fotoğrafı için dakikalarca süren pozlar gerekir. Montürün dişlileri ne kadar iyi olursa olsun, tam olarak göğün dönüş hızında dönmez: dişli kusurlarından doğan periyodik hata, takip hızındaki küçük sapmalar, kutup hizalamasındaki yanlışlık ve atmosferik kırılma yıldızı pozlama boyunca yavaş yavaş kaydırır. Sonuçta yıldızlar nokta yerine çizgiye ya da yumurtaya benzer. Kısa pozlarda bu sorun görünmez; bunun için 500 kuralı ve NPF kuralı gibi pratik sınırlar vardır. Teleskopla yapılan uzun pozlarda ise takibi düzeltmeden iş çıkmaz. GoTo bir teleskop bile birkaç dakikayı aşan pozlarda otomatik takibe ihtiyaç duyar.
Düzenek şöyle kurulur: ana teleskopa ikinci bir küçük teleskop (guide scope) ya da bir off-axis guider (OAG) takılır, oraya bir takip kamerası bağlanır. PHD2 bu kameranın kareleri üzerinde bir yıldız seçer, yıldızın merkezini hassas biçimde hesaplar ve kayma yönüne göre montüre "batıya şu kadar milisaniye git" gibi bir komut yollar. Birçok takip kamerası sensör üzerinde birkaç mikrometrelik sapmayı bile algılar; pratikte erişilen hassasiyeti ise çoğunlukla atmosfer sınırlar ve bu sınır genellikle yaklaşık bir yay saniyesi mertebesinde anılır.
PHD2 kılavuzunun belirttiğine göre otomatik takip "yavaş ve düzenli" hataları düzeltmek için uygundur: periyodik hata, takip hızı sapması, makul miktardaki Dec boşluğu (backlash), atmosferik kırılma ve kutup hizalama hatası bu gruptadır. "Hızlı ve rastgele" olanlar ise düzeltilemez: atmosferik titreme (seeing), dişli gürültüsü, rüzgâr ve ana teleskopla takip teleskobu arasındaki farklı esneme (differential flexure) böyledir. Titremenin ayrıntısı için atmosfer titremesi rakamlarla sayfasına bakabilirsiniz.
Kim geliştirdi, ne zamandan beri var?
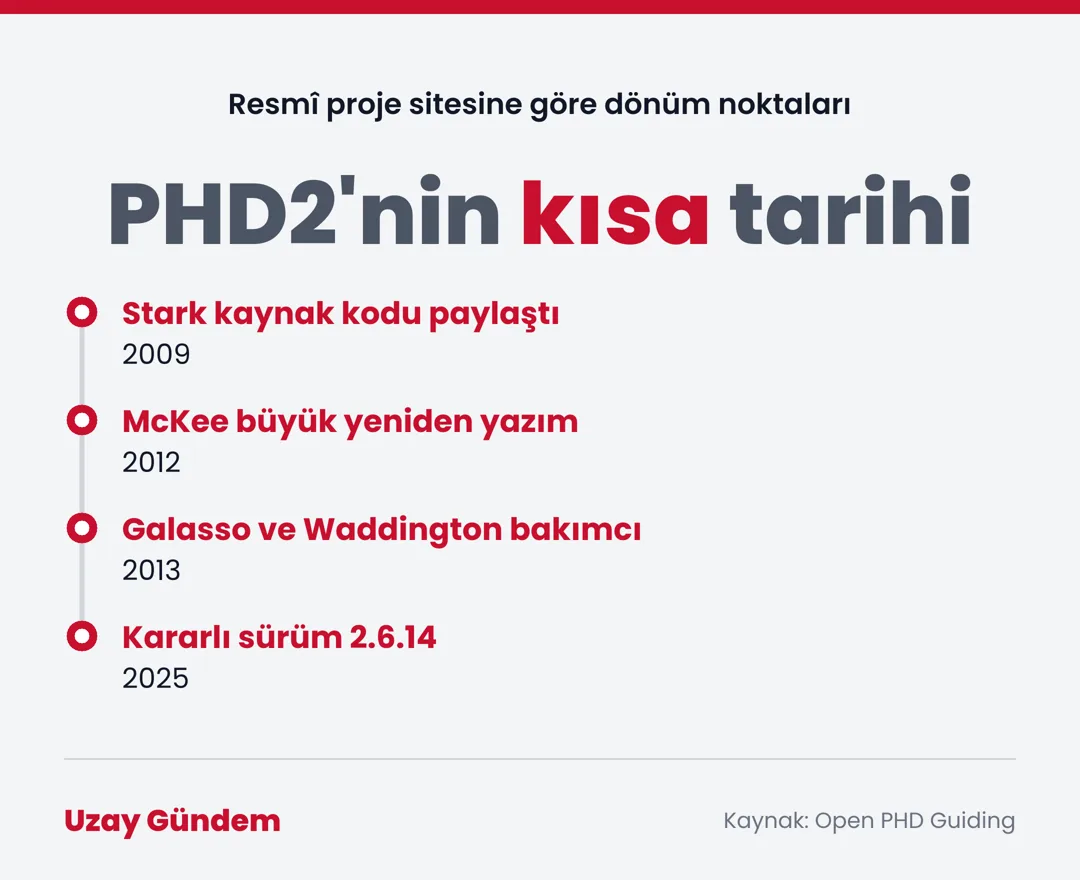
Özgün PHD Guiding'i Stark Labs'tan Craig Stark yazdı; aynı kişi Nebulosity programının da yazarıdır. Open PHD Guiding projesinin resmî sitesi, projenin 2009'da Stark'ın kaynak kodu yayımlamasıyla başladığını söyler. PHD2 kılavuzunun giriş bölümü ise kodun açık kaynağa 2013'te çıktığını yazar; iki ifade birebir örtüşmediği için ikisini de aktarıyorum. Kılavuza göre özgün PHD amatör astronomi topluluğunda çeyrek milyondan fazla kez indirildi.
Proje sitesine göre 2012'de Bret McKee kodu büyük ölçüde yeniden düzenledi ve bugün de kullanılan çok iş parçacıklı yapıyı getirdi. 2013'ten beri projeyi Andy Galasso ve Bruce Waddington yürütüyor. Bugünkü uygulama 40'tan fazla geliştirici ve çevirmenin katkısıyla oluştu.
Verileri göster
| 2009 | Stark kaynak kodu paylaştı |
|---|---|
| 2012 | McKee büyük yeniden yazım |
| 2013 | Galasso ve Waddington bakımcı |
| 2025 | Kararlı sürüm 2.6.14 |
Resmî indirme sayfasına göre güncel kararlı sürüm 2.6.14'tür ve 10 Aralık 2025'te yayımlandı. Sürüm notunda ZWO ASI kamera kitaplığının V1.40'a, INDI istemcisinin 2.1.6'ya güncellendiği yazar. GitHub'da 30 Ağustos 2026 tarihli 2.6.14dev1 geliştirme sürümü de görünüyor. Sürümler sık değiştiği için güncel numarayı resmî indirme sayfasından kontrol edin.
Ücretsiz mi, açık kaynak mı?
PHD2 tamamen ücretsizdir ve BSD-3-Clause lisansıyla açık kaynak olarak dağıtılır; kodu çoğunlukla C++ ile yazılmıştır ve GitHub'daki OpenPHDGuiding deposunda durur. Kılavuz amacı şöyle özetler: yeni başlayana kutudan çıktığı gibi iyi sonuç vermek, deneyimliye gelişmiş algoritmalar sunmak ve ücretsiz kalmak. Kullanıcı desteği Open PHD Guiding Google grubunda verilir. Depo sayfası, bakımcıların boş zamanlarında çalıştığını ve yapay zekâ ürünü katkı önerilerinin sayısı kapasiteyi aştığı için artık her GitHub kullanıcısından katkı (pull request) kabul etmediklerini söylüyor; katkı fikri olanlardan önce bir sorun kaydı açmaları isteniyor.
Hangi işletim sistemlerinde ve hangi donanımla çalışır?
İndirme sayfasında Windows için bir kurulum dosyası (.exe), macOS için iki ayrı yapı (Sonoma ve sonrası ile Ventura ve öncesi) bulunur. 2.6.14 ile 32 bit Mac'ler artık desteklenmiyor. Linux için Ubuntu paketlerini Launchpad üzerinden topluluk sağlar; diğer dağıtımlarda kaynaktan derlemek gerekir. Güncellerken eski sürümü önce kaldırmayın; profiller ve ayarlar silinebilir.
Kamera tarafında PHD2 hem yerel olarak desteklenen markalarla hem de Windows'ta ASCOM sürücüsü olan her kameranın bağlanmasıyla çalışır. Kılavuzdaki taban listede ZWO ASI, QHY 5-II ve 5L-II, Atik, SBIG, Starlight Xpress, ToupTek, Svbony, Orion Starshoot ve Meade DSI gibi seri ve markalar geçer. Liste eksiksiz değildir; kılavuz, kameranızı açılır listede aramak için programı kurup denemenizi önerir. Kamera ve ASCOM sürücüleri PHD2 ile gelmez, ayrıca kurulmalıdır.
Montürle bağlantı iki yoldan yapılır. Önerilen yol, Windows'ta ASCOM, diğer sistemlerde INDI sürücüsüdür: komutlar seri ya da USB-seri bağlantıyla montüre gider ve program teleskobun nereye baktığını bilir. Bu sayede hedef değiştirince ya da meridyen aşınca kalibrasyonu elle yenilemek gerekmez. İkinci yol, montürdeki ST-4 uyumlu rehber portudur; bunun için kamerada ya da başka bir aracı cihazda bu çıkış bulunmalıdır. Kılavuz, ST-4'ün "donanımsal olduğu için daha doğru" olduğu yönündeki yaygın kanıyı doğru bulmaz; çünkü kablonun iki ucunda da yazılım çalışır.
Verileri göster
| 250.000+ | Özgün PHD'nin indirme sayısı |
|---|---|
| 40+ | Geliştirici ve çevirmen |
| 12 | Otomatik seçilen en çok yıldız |
| 9 | Aynı anda kullanılan en çok yıldız |
| 25 piksel | Kalibrasyonda yıldızın kaydırıldığı… |
| 1-3 sn | Önerilen başlangıç poz süresi |
| 2 dk | Guiding Assistant en kısa ölçüm süresi |
| BSD-3 | Lisans |
Türkçe desteği var mı?
Yok. PHD2 arayüzü ve kılavuzu İngilizcedir. GitHub deposundaki çeviri klasöründe Arapça, Katalanca, Çekçe, Almanca, İspanyolca, Fransızca, Galiççe, İtalyanca, Japonca, Korece, Norveççe, Lehçe, Brezilya Portekizcesi, Romence, Rusça, Ukraynaca ve iki Çince çevirisi görünüyor; Türkçe bu listede yok. Proje sitesi çevirmen aradığını belirtiyor.
Nasıl başlanır?
Kılavuz, otomatik takibe başlamayı beş temel adımda özetler:
- USB simgesindeki "Connect Equipment" penceresini açın ve Yeni Profil Sihirbazı'yla oluşturduğunuz profili seçin.
- Kamerayı ve montürü bağlayın.
- Poz süresini seçip döngüyü (loop) başlatın; odağı ayarlayın, kullanılabilir yıldızlar görene kadar montürü oynatın ya da pozu değiştirin.
- Otomatik yıldız seç (Auto-Select Star) simgesine tıklayın.
- Guide düğmesine basın; program önce kalibrasyon yapar, sonra takibe geçer.
Sihirbaz programı ilk açışta kendiliğinden başlar. Burada en sık yapılan hata, takip teleskobunun çapını değil odak uzaklığını girmektir: 50 mm'lik bir arama dürbünü için değer yaklaşık 150-175 mm, 60-80 mm'lik bir refraktör için 240-500 mm civarındadır. OAG kullanıyorsanız değer ana teleskobun odak uzaklığıdır. Poz süresi için kılavuz bir ile üç saniyeyi başlangıç olarak önerir; süre uzadıkça seeing'in etkisi yumuşar ama montüre düzeltme daha seyrek gider. İlk kez yıldız seçerken ekranda görünen en parlak yıldıza tıklamayın: o yıldız çoğunlukla doygundur ve takip için uygun değildir.
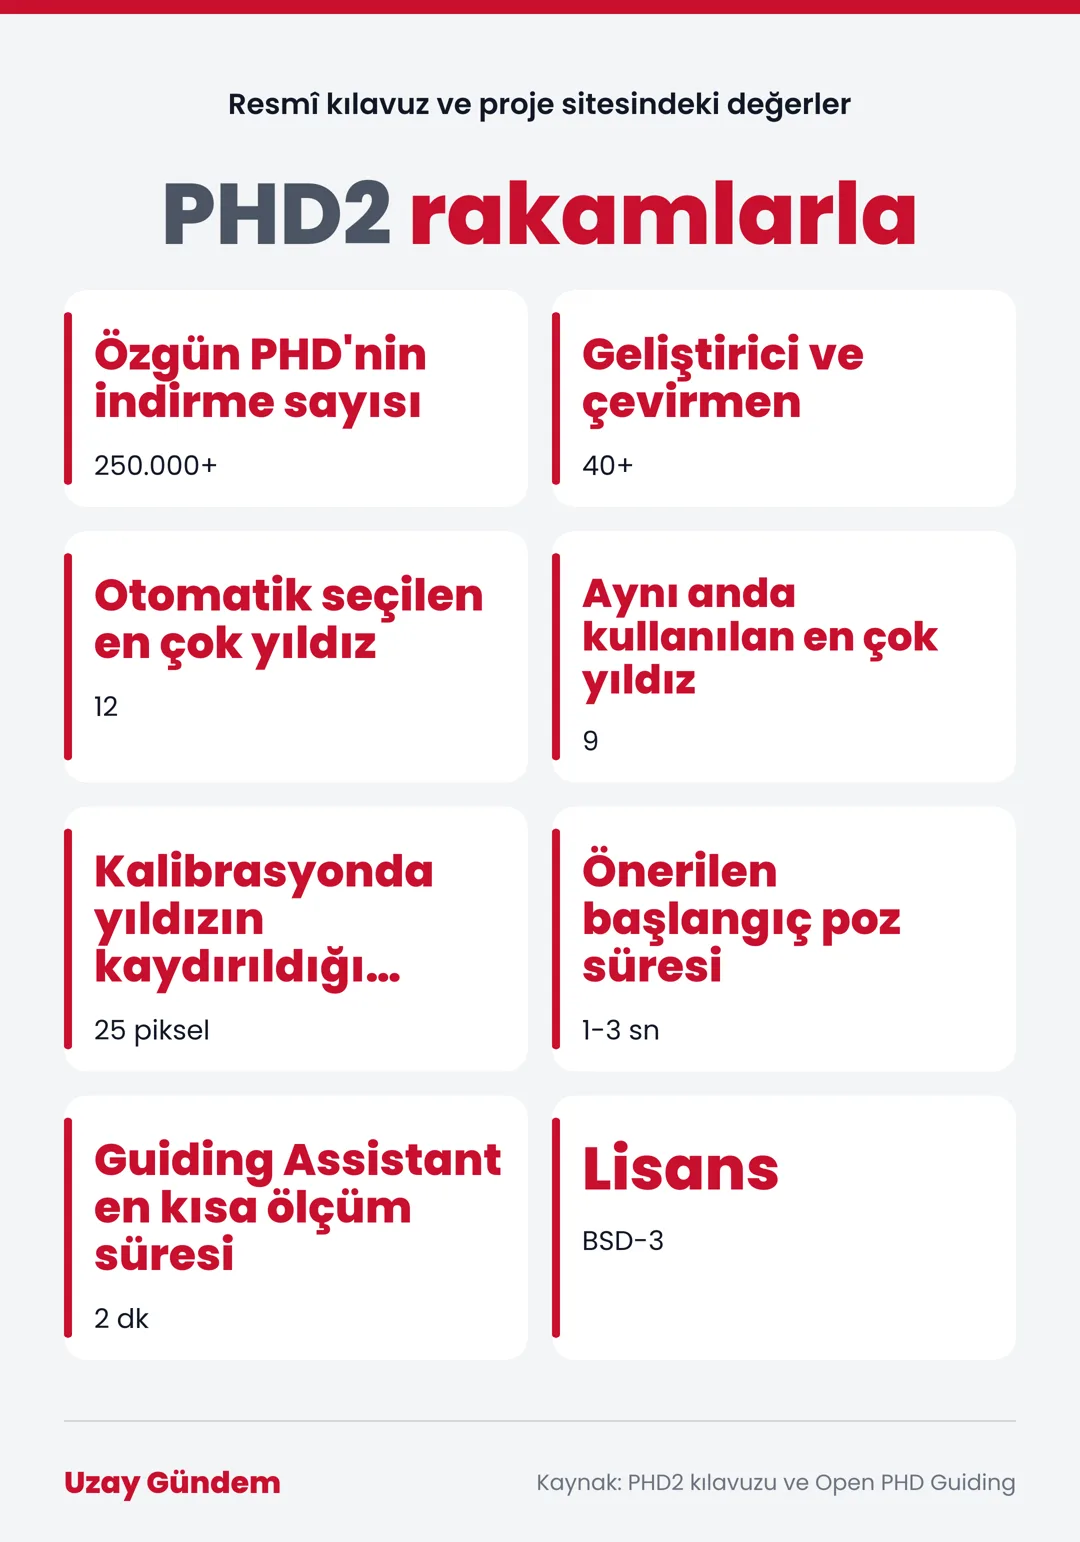
Kalibrasyonda PHD2 montüre sırayla doğu-batı ve kuzey-güney yönünde darbeler gönderir ve yıldızın her yönde yaklaşık 25 piksele kadar nasıl kaydığını izler. Kamera sensörünün gökyüzüne göre açısını ve darbe süresinin ne kadar hareket ettirdiğini böyle ölçer. En doğru sonuç, teleskop Dec = 0 çevresinde 20 derece içindeyken ve meridyene iki saat kala alınır. ASCOM ya da INDI bağlantısı varsa iyi bir kalibrasyon uzun süre yeniden kullanılabilir. Yeni başlayanlar için kılavuz, her gece yeni bir kalibrasyonla başlamayı önerir.
Öne çıkan özellikler
Çoklu yıldız ve otomatik seçim
Çoklu yıldızla takip varsayılan olarak açıktır. Otomatik seçim kareden en çok 12 yıldız belirler; aynı anda en çok 9'u kullanılır, kalanlar kaybolan yıldızların yerine geçer. Program bu yıldızların ağırlıklı ortalama konumunu izler. Kılavuza göre bu yöntem ölçümün oynaklığını azaltır ve tek yıldıza göre kötü sonuç vermesi pratikte beklenmez; sağladığı yarar ise görüntü ölçeği, odak ve gürültü gibi etkenlere bağlıdır. Yıldızı elle seçerseniz bu özellik devre dışı kalır.
Guiding Assistant
Bu araç, rehberlemeyi kısa süre kapatıp yıldızın kendi kendine nasıl hareket ettiğini ölçer: yüksek frekanslı seeing hareketi, RA ve Dec'teki kayma hızı, periyodik hata ve kutup hizalama hatası. Dec boşluğunu da ölçebilir. Kararlı değerler için en az iki dakika, kutup hizalama ve kalan periyodik hata için on dakikaya kadar ölçüm gerekir. Sonuçlara göre en küçük hareket (min-move) değerleri ayarlanır; amaç, "seeing'in peşinden koşmayı" önlemektir.
Algoritmalar
Her eksen için ayrı algoritma seçilebilir: Hysteresis, ResistSwitch (Dec ekseninde varsayılandır; yön değiştirmeye direnir), LowPass2 ve Z-filter. Özel bir seçenek olan Predictive PEC (PPEC), Max Planck Zekâ Sistemleri Enstitüsü'nden (Tübingen) bir ekibin geliştirdiği Gauss süreci modeliyle montürün tekrarlayan hatalarını öğrenir ve hata görülmeden düzeltme yollar. Kılavuza göre modeli oturtması yaklaşık iki sonsuz vida (worm) döngüsü sürer; o zamana kadar program Hysteresis gibi davranır. Kılavuz, deneyim kazanmadan algoritma kurcalamamayı öğütler.
Kutup hizalama ve kuyruklu yıldız takibi
PHD2 üç kutup hizalama aracı sunar: geleneksel sürüklenme (drift) hizalaması en hassas ama en yavaş olanıdır, statik kutup hizalaması en hızlıdır, kutup sürüklenmesi hizalaması ikisinin ortasındadır. Ayrıca kuyruklu yıldız takibi aracı, kayan bir hedefi çekerken sıradan bir yıldıza kilitlenip kilit noktasını kuyruklu yıldızın hızıyla kaydırır; hız elle girilebilir ya da Cartes du Ciel gibi planetaryum programlarından alınabilir.
Otomasyon ve profiller
PHD2'nin sunucu arayüzü, üçüncü taraf çekim programlarının rehberlemeyi başlatmasına, durdurmasına, dithering ve yerleşmesini yönetmesine izin verir. Ekipman profilleri kalibrasyonu ve ayarları saklar; karanlık kare (dark) kitaplığı ve bozuk piksel haritaları da kameraya bağlıdır. Yerleşik simülatörlerle program gökyüzü olmadan da denenebilir.
Kimin işine yarar?
Öğrenci ve yeni başlayanlar için en büyük avantaj, ücretsiz olması ve simülatörle gökyüzü beklemeden öğrenilebilmesidir. Teleskop ve takip düzeneği kurmayı henüz düşünüyorsanız astrofotoğraf ekipman rehberi ve yeni başlayanlar için teleskop rehberi doğru başlangıç noktalarıdır; teleskopların nasıl çalıştığı da kavramlara aşinalık kazandırır. Amatör astrofotoğrafçı için PHD2, dakikalarca süren pozları mümkün kılan temel halkadır; çekilen kareler sonra yığma programlarıyla (örneğin Siril ya da DeepSkyStacker) birleştirilir. Araştırma amaçlı kullanım için proje sitesi PHD2'yi derin gökyüzü görüntülemesinin yanında spektroskopi için de tanıtır; kılavuz ayrıca PPEC'nin sürüklenmeyi önceden düzeltmesinin spektroskopi, fotometri ve kuyruklu yıldız takibi gibi işlerde işe yarayabileceğini söyler.
Benzer programlarla farkı
PHD2 yalnızca rehberleme yapan bir programdır; görüntü çekmez. Bu nedenle çoğu zaman bir çekim programıyla birlikte kullanılır. N.I.N.A. belgeleri PHD2'yi "en yaygın, ücretsiz ve açık kaynaklı" rehber seçeneği diye tanımlar ve onu MetaGuide ile birlikte destekler; N.I.N.A. PHD2'nin sunucusu üzerinden konuşur. KStars ve Ekos ise rehberlemeyi kendi astrofotoğraf paketinin içine katan bütünleşik bir çözüm sunar. Kılavuzda geçen bir örnek de Sequence Generator Pro (SGP): SBIG'nin çift sensörlü kameralarında takip sensörüne yalnızca SGP'nin "API Guider" modülü üzerinden erişilebilir. Seçim, çekim yazılımınıza ve işletim sisteminize bağlıdır; PHD2'nin güçlü yanları üç işletim sisteminde çalışması, geniş donanım desteği ve ayrıntılı ölçüm araçlarıdır.
Sınırları ve dikkat edilecekler
- Otomatik takip her sorunu çözmez: seeing, rüzgâr, dişli gürültüsü ve farklı esneme düzeltilemez; ağır dengesiz bir teleskop PHD2 ile de iyi takip etmez.
- Kutup hizalama hatası büyükse görüntüde alan dönmesi oluşur ve bu rehberlemeyle düzeltilemez; sensör büyüdükçe ve hedef kutba yaklaştıkça sorun artar.
- Parlak bir yıldızı elle seçmek yerine otomatik seçime güvenin; en parlak yıldız çoğunlukla doygundur.
- Kamera sürücülerini ve PHD2'yi güncel tutun; yeni sürümler bazen en yeni sürücüyü gerektirir.
- Montürün guide hızı montürde ayarlanır, PHD2'de değil; kılavuz bu hızın sideral hızın yaklaşık 0,5-1 katı aralığında olmasını önerir.
Kısaca
- PHD2, uzun pozlarda montürün takip hatalarını takip kamerasıyla düzelten ücretsiz, açık kaynaklı (BSD-3-Clause) bir otomatik takip programıdır.
- Craig Stark'ın PHD'sinden doğdu; Open PHD Guiding projesi 2009'da başladı, bugün Andy Galasso ve Bruce Waddington tarafından yürütülüyor; kararlı sürüm 2.6.14 (10 Aralık 2025).
- Windows, macOS ve Linux'ta çalışır; en iyi sonuç için montür ASCOM (Windows) ya da INDI (diğer sistemler) üzerinden bağlanır. Arayüz İngilizcedir, Türkçe çevirisi yoktur.
- Sihirbaz, otomatik yıldız seçimi, çoklu yıldız takibi, Guiding Assistant ve üç kutup hizalama aracıyla yeni başlayana da deneyimliye de hitap eder.
- Seeing ve mekanik gürültü gibi hızlı, rastgele hataları düzeltemez; amaç yavaş ve düzenli sapmaları gidermektir.
Aynı türdenTümü →
 NASA Trajectory Browser nedir? Asteroit ve gezegen yörüngelerini arayan web aracıWeb tabanlı; NASA Ames Araştırma Merkezi, Görev Tasarım Bölümü
 Gpredict nedir? Ücretsiz, açık kaynaklı gerçek zamanlı uydu takip programıLinux, Windows ve macOS (masaüstü)
 Einstein@Home nedir? BOINC ile evde pulsar ve kütleçekim dalgası aramaWindows, macOS, Linux ve Android (BOINC istemcisi üzerinden; NVIDIA ve AMD ekran kartı desteği)
 Backyard Worlds: Planet 9 nedir? Gönüllülerin kahverengi cüce aradığı projeWeb tarayıcısı (Zooniverse üzerinden; işletim sisteminden bağımsız)
 Zooniverse nedir? Galaxy Zoo'dan doğan yurttaş bilimi platformu ve nasıl katılınırWeb tarayıcısı (işletim sisteminden bağımsız); bazı proje türleri için iOS ve Android uygulaması
 N.I.N.A. nedir? Ücretsiz astrofotoğraf çekim otomasyonu programı ve kullanımıWindows 10 (64 bit) ve üzeri; ASCOM, yerel SDK ve dahili sürücülerle donanım denetimi