ERNEST: Tekerleğini kaldırıp engel aşan JPL gezgini çölde 26 kilometre yol aldı
NASA JPL'nin geliştirdiği aktif süspansiyonlu ERNEST prototipi, Kaliforniya çölünde 26 kilometreyi neredeyse kendi kendine katetti. Hedef Ay'da ve Mars'ta uzun mesafeli bilim yolculukları.
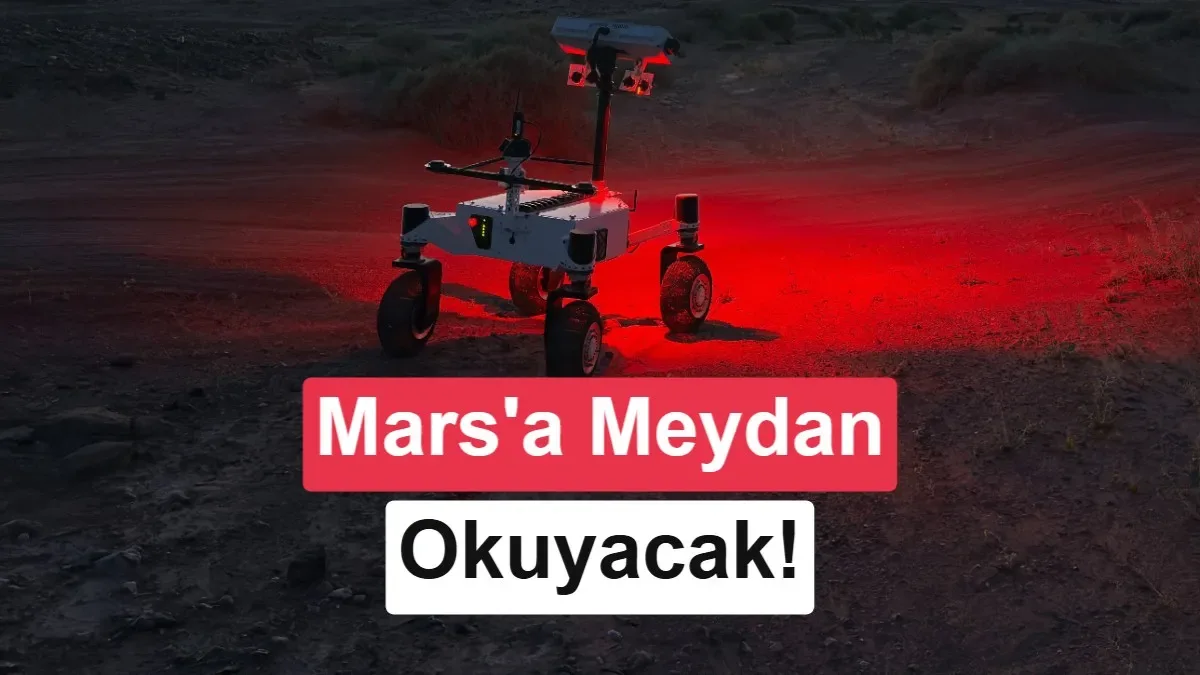
NASA'nın Jet İtki Laboratuvarı (JPL), gezegen yüzeylerinde hareket etme biçimini kökten değiştirebilecek bir gezgin prototipini sahada sınadı. Güney Kaliforniya'daki Colorado Çölü'nün çorak bir bölümünde, dört tekerlekli kompakt bir araç, peşindeki mühendislerin çok az müdahalesiyle 26 kilometre yol aldı. Adı ERNEST, yani "Aşırı Eğimli Arazide Yön Bulan Keşif Gezgini". Prototip, hem robotik özerkliği hem de zorlu arazide ilerleme kabiliyetini geliştirmek için kullanılıyor.
Rocker-bogie'nin otuz yıllık saltanatı
NASA'nın Mars'taki gezginleri, Sojourner'dan Curiosity ve Perseverance'a kadar "rocker-bogie" adı verilen pasif bir süspansiyon sistemi kullandı. Bu sistem, motor ya da aktif kontrol gerektirmeden tekerleklerin engebeli zemine uyum sağlamasına izin veriyor ve otuz yıldır son derece başarılı. Ancak sınırları da var: Belirli bir yükseklikteki kayalar, gevşek kum dalgaları ve dik yamaçlar bu araçları durdurabiliyor. Gezginler bu yüzden yavaş ilerliyor ve rotaları büyük titizlikle planlanıyor.
ERNEST ekibine liderlik eden JPL baş teknoloji uzmanı Hari Nayar, işe gezegen yüzeyi için daha iyi bir hareket sistemi tasarlanabileceği varsayımıyla başladıklarını anlatıyor. Rocker-bogie geliştirildiğinden bu yana hareketlilik ve araç-zemin etkileşimi üzerine çok sayıda araştırma yapıldı ve ERNEST bu birikimin ürünü.
Aktif süspansiyonun getirdikleri
1,2 metre uzunluğundaki ERNEST, her bir ağ yapılı tekerleğini ayrı ayrı kaldırabiliyor. Bu sayede Curiosity ve Perseverance'ı durduracak engellerin üzerinden geçebiliyor. Aracın öne çıkan özellikleri şöyle:
- Ağırlık dağılımı: Aktif süspansiyon, aracın yükünü tekerlekler arasında yeniden paylaştırabiliyor.
- Farklı yürüyüş biçimleri: Öndeki iki motorlu eklem, bir yalpa çemberini hareket ettirerek kıvrılma, tekerlekle yürüme ve engel tırmanma gibi farklı hareket kiplerine olanak tanıyor.
- Enerji tasarrufu: Bir kavrama mekanizmasıyla aktif ve pasif süspansiyon arasında geçiş yapılabiliyor; pasif kip daha az yetenekli ama daha verimli.
- Her yöne hareket: Dört yönlendirilebilir tekerleği sayesinde yana doğru da dahil her yöne gidebiliyor.
Önce simülasyon, sonra çöl
Bugünkü tasarıma ulaşmadan önce ekip, yaklaşık 60 santimetre uzunluğunda iki erken prototip üretti ve 11 farklı aktif süspansiyon düzenini denedi. Ay toprağı benzeri malzemeyle doldurulmuş bir römorkta, aylarca farklı eğim açılarında deneyler yapıldı. Ardından araç büyütüldü ve 1,4 metre yüksekliğinde bir direğe dikdörtgen bir "kafa" eklendi. Donanım Eylül 2024'te tamamlandı, ancak araç o aşamada hâlâ bir operatörün kumanda koluyla yönlendirilmesine ihtiyaç duyuyordu.
Gezgine kendi başına karar vermeyi öğretmek için ekip, robotun çevresiyle etkileşerek öğrendiği bir yapay zekâ türü olan pekiştirmeli öğrenmeye başvurdu. JPL'nin Dinamik ve Gerçek Zamanlı Simülasyon Laboratuvarı, aracın davranışını aslına uygun biçimde yansıtan sanal bir test ortamı geliştirdi. Yüksek başarımlı bir bilgisayar kümesinde aynı anda çok sayıda simülasyon çalıştırıldı; bazı hafta sonları binlerce saatlik test tamamlandı. Ardından JPL'nin açık hava test alanı Mars Yard'da kum dalgaları, moloz yığınları, basamaklar ve dik yamaçlardan oluşan parkurlar kuruldu ve ERNEST bunları kendi başına geçti.
Pekiştirmeli öğrenmenin buradaki avantajı, mühendislerin her olası engel için ayrı bir kural yazmak zorunda kalmaması. Robot, sanal ortamda sayısız deneme yaparak hangi durumda tekerleğini kaldıracağını, ne zaman ağırlığını kaydıracağını ve hangi yürüyüş biçimine geçeceğini kendisi keşfediyor.
Ay'da bilim yolculuğu
Çöl testinde ERNEST, yedi günlük aralıklı test sürecinde toplam 37 saat sürüş yaptı ve saatte 1 kilometreye kadar hıza ulaştı. Bu hız sıradan bir araç için düşük görünse de Perseverance ve Curiosity'nin seyir hızlarının yaklaşık on katı. Testin amacı, gelecekte olası bir uzun menzilli Ay gezgini görevi için gereken donanım ve özerklik yazılımını olgunlaştırmaktı. Görev konseptinde özerklikten sorumlu JPL uzmanı Issa Nesnas'ın ekibi, prototipin iki katı büyüklüğünde bir gezginin Ay'da uzun mesafeler kat edebileceğini göstermeyi hedefliyor.
JPL gezegen bilimcisi James Keane'in ifadesiyle bu araçla Ay'da ya da Mars'ta bir "bilim yolculuğu" yapmak mümkün olabilir. Nayar'ın ekibi şimdi aktif süspansiyonu ne zaman ve nasıl kullanacağına karar verme yeteneğini daha uzun menzilli akıllı navigasyonla birleştiren yeni bir proje başlatıyor. Amaç, ERNEST'in aşılabilir engellerin üzerinden geçip tehlikeli olanların etrafından dolaşacak verimli bir rota planlayabilmesi. Bu yetenekler, bugünkü gezginlerin erişemediği Mars kraterlerine ya da Ay'ın engebeli kutup bölgelerine gidecek görevlerin önünü açabilir.
Bu haberi nasıl buldunuz?
İlk oyu siz verin