Fil hortumu gibi bükülen tensegrity robotlar birleşerek takım kuruyor: uzay keşfi için aday
CSU'nun TeCoBot'u çubuk ve kablolardan oluşan esnek gövdesiyle tek başına tutup yürüyor; üç birim zincir, halka ve H biçimli takımlar kuruyor. Uzay yalnızca olası bir alan.
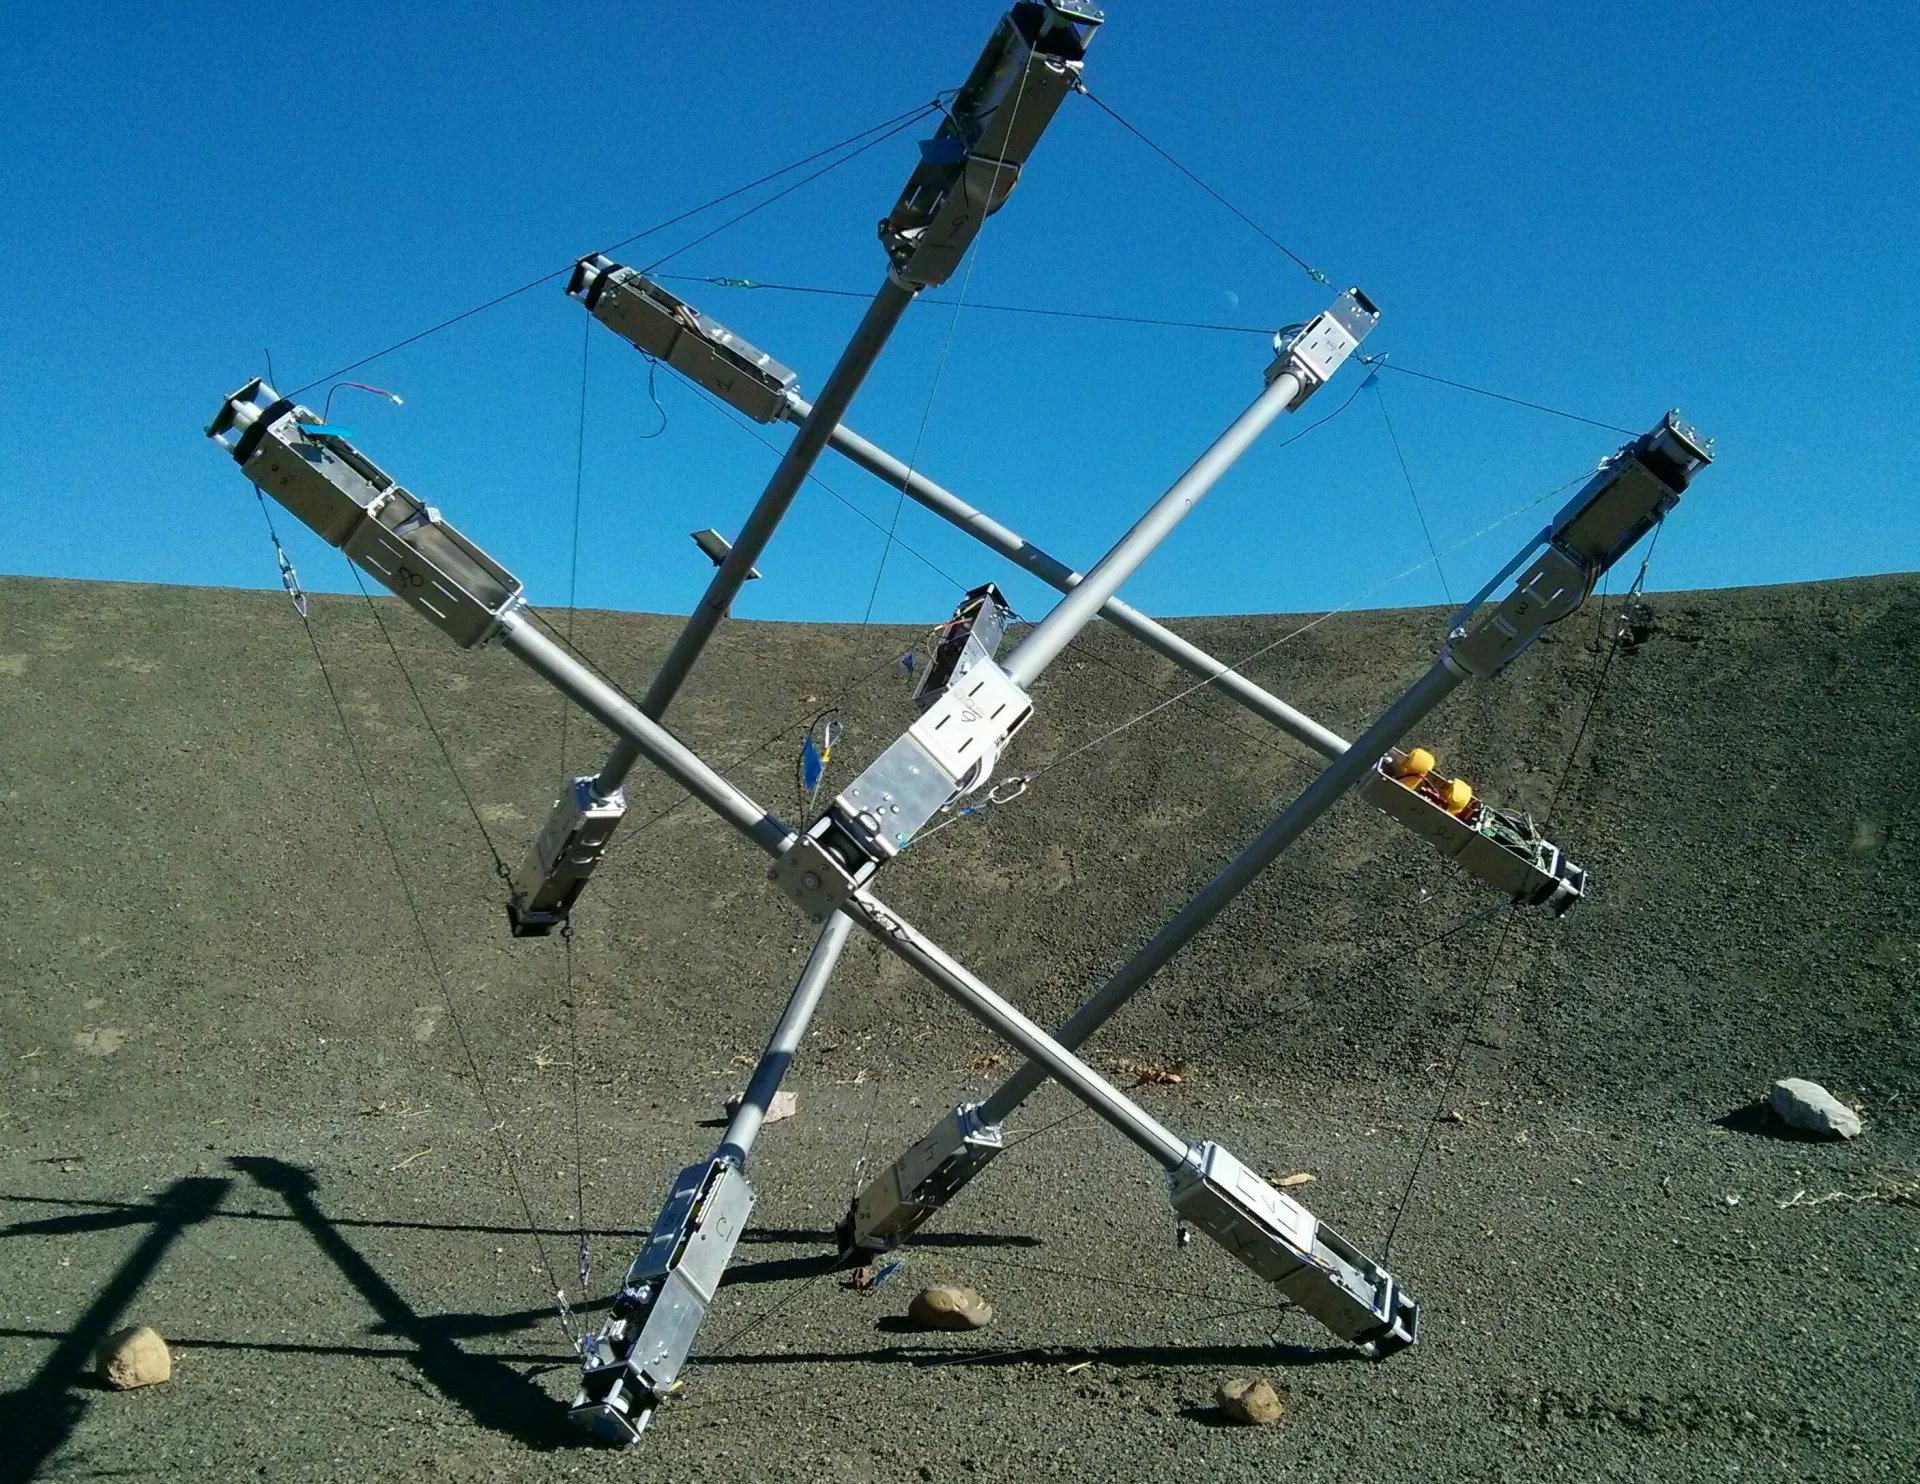
Colorado Eyalet Üniversitesi'nden (CSU) mühendisler, fil hortumunu andıran esnek bir gövdeye ve iki ucunda birer pençeye sahip modüler bir robot geliştirdi. Nature Machine Intelligence dergisinde 11 Kasım 2026'da yayımlanan çalışmada anlatılan TeCoBot, tek başına nesne tutup hareket edebiliyor; birkaç birim pençeleriyle birbirine kenetlenerek zincir, halka ya da dallanmış yapılar da kurabiliyor. Yazarlar uygulama alanları arasında uzay keşfini de sayıyor, ancak robot uzay ortamında sınanmadı.
Çalışma Doç. Dr. Jianguo Zhao'nun CSU Makine Mühendisliği Bölümü'ndeki ekibinden geliyor. Birinci yazarlar doktora öğrencisi Mahmud Hasan Saikot ile Sydney Spiegel.
Menteşesiz gövde: tensegrity nedir?
Robotun ayırt edici yanı, mimaride tanınan bir ilkeyi kullanması: tensegrity. Terim "gerilim" ve "bütünlük" sözcüklerinden türetiliyor; sert çubuklar birbirine kilitlenmek yerine bir gerilmiş kablo ağının içinde asılı duruyor. Sonuç, menteşe kullanmadan bükülebilen, sıkışabilen ve uzayabilen bir yapı.
Makalenin teknik tarifine göre her gövde modülü altı karbon fiber çubuktan ve 3B yazıcıyla basılmış esnek TPU kafes şeklindeki sürekli bir gerilim elemanından oluşuyor; birleşince yirmi yüzlü (ikosahedron) bir yapı ortaya çıkıyor. Ekip dört modülü üst üste dizmiş. Gövdenin boyu 587 mm, çapı 110 mm; piller hariç ağırlığı yaklaşık 600 gram. Gövde boyunca birbirinden 120 derece aralıklı üç kablo geçiyor ve tabandaki motorlar bu kabloları çekerek robotu her yöne bükebiliyor. Araştırmacılar, modül sayısı arttıkça eksen boyunca yer değiştirmenin lineer biçimde büyüdüğünü, buna karşın gereken kuvvetin hemen hiç artmadığını ölçmüş: dört modülde en fazla 260 mm'lik kısalma-uzama mümkün.
Değiştirilebilir pençeler ve birbirine kenetlenme
Her iki uçtaki pençe tek bir motorla ve kendiliğinden kilitlenen bir sonsuz vida düzeneğiyle çalışıyor; yani tutuş sürerken enerji harcamak gerekmiyor. Ekip iki pençe tasarımı denemiş: yürüme ve kenetlenme için lastik kılıflı üçgen bir pençe ve hassas nesneler için yumuşak TPU dolgulu esnek bir pençe. CSU'nun açıklamasına göre pençeli bağlantı, bazen yetersiz kalabilen mıknatıslı bağlantılara ihtiyacı da ortadan kaldırıyor. Lastik kılıflı iki pençenin kenetlenme direnci ölçümlerde ortalama yaklaşık 43 newtona ulaşmış.
Tek bir robot sürünme, ekseni boyunca kısalıp uzanma, kurtçuk gibi ilerleme, yuvarlanma ve boru tırmanma gibi hareket biçimlerini yapabiliyor. Sekiz farklı zeminde yapılan açık hava denemelerinde eksenel kısalıp uzanma yöntemi pürüzsüz ahşapta saniyede yaklaşık 5 mm hız verirken çimen, saman ve çakıl gibi yumuşak ya da gevşek zeminlerde işe yaramamış. Yuvarlanma ise kaya ve samanda da etkili kalmış; pürüzsüz ahşapta en yüksek hızı saniyede 30 mm.
Üç robot, tek takım
Asıl gösteri çoklu robot düzeninde. Üç TeCoBot, makalede tarif edildiği gibi, pençeleriyle birbirini tutarak seri zincir, halka ya da H biçimli yapılara dönüşebiliyor. Bu düzenler büyük bir borunun etrafında yuvarlanmak, dar bir geçitte itip çekerek ilerlemek ve nesne taşımak gibi görevlerde kullanılmış. Gösterilen iki senaryo masa temizliği ve dolap düzenleme: robotlar 40 cm yüksekliğindeki masaya tırmanıp kalemi kalemliğe koyuyor, kâğıt parçasını çöpe taşıyor ya da çekmeceyi açıp bir motoru depodan alıp çekmeceye yerleştiriyor.
Uzay açısından ne anlama geliyor?
Makale uzay keşfini üretim ve arama-kurtarma ile birlikte olası uygulama alanı olarak anıyor; ekip henüz bir gezegen yüzeyi ya da uzay koşulunda deneme yapmadı. Mantık şu: Ay kraterlerinin ya da mağara benzeri yeraltı boşluklarının engebeli arazisinde tekerlek ve pervane sınırlı kalabilir; kendi başına çalışabilen, gerektiğinde bir araya gelip şekil değiştirebilen bir ekip ise tek bir karmaşık makineden daha esnek olabilir. Bu bir çıkarım, çalışmanın kendi ölçtüğü bir sonuç değil.
Sınırlar ve sıradaki adım
Şimdilik robotların yeniden dizilimi insan operatörler tarafından Wi-Fi üzerinden uzaktan yönetiliyor. Bu, derin uzay görevleri için doğrudan geçerli bir yöntem değil: uzak bir gezegenle haberleşmedeki gecikme gerçek zamanlı kumandayı zorlaştırır. Yine de ekip, iki robotun birbirini görüp kendiliğinden kenetlendiğini gösterdi: Raspberry Pi 5, bir kamera ve ArUco işaretleyicilerinden oluşan bir ek modülle yapılan kapalı döngü yanaşma denemesi çalıştı. Saikot, sıradaki hedeflerin insan denetimini en aza indirmek ve robotların hızını artırmak olduğunu, gelecekte onlarca hatta yüzlerce robottan oluşan, büyük oranda özerk takımlar hayal ettiklerini söylüyor. Makale ayrıca daha hızlı motorlarla hareket hızının artırılabileceğini belirtiyor.
Asıl açık soru, bu tür esnek gövdelerin toz, düşük sıcaklık ve düşük yerçekimi gibi koşullarda ne kadar dayanıklı çalışacağı. Bu sorunun yanıtı, ancak yer tabanlı laboratuvar denemelerinin ötesine geçildiğinde alınabilecek.
Bu haberi nasıl buldunuz?
İlk oyu siz verin