Canadarm2
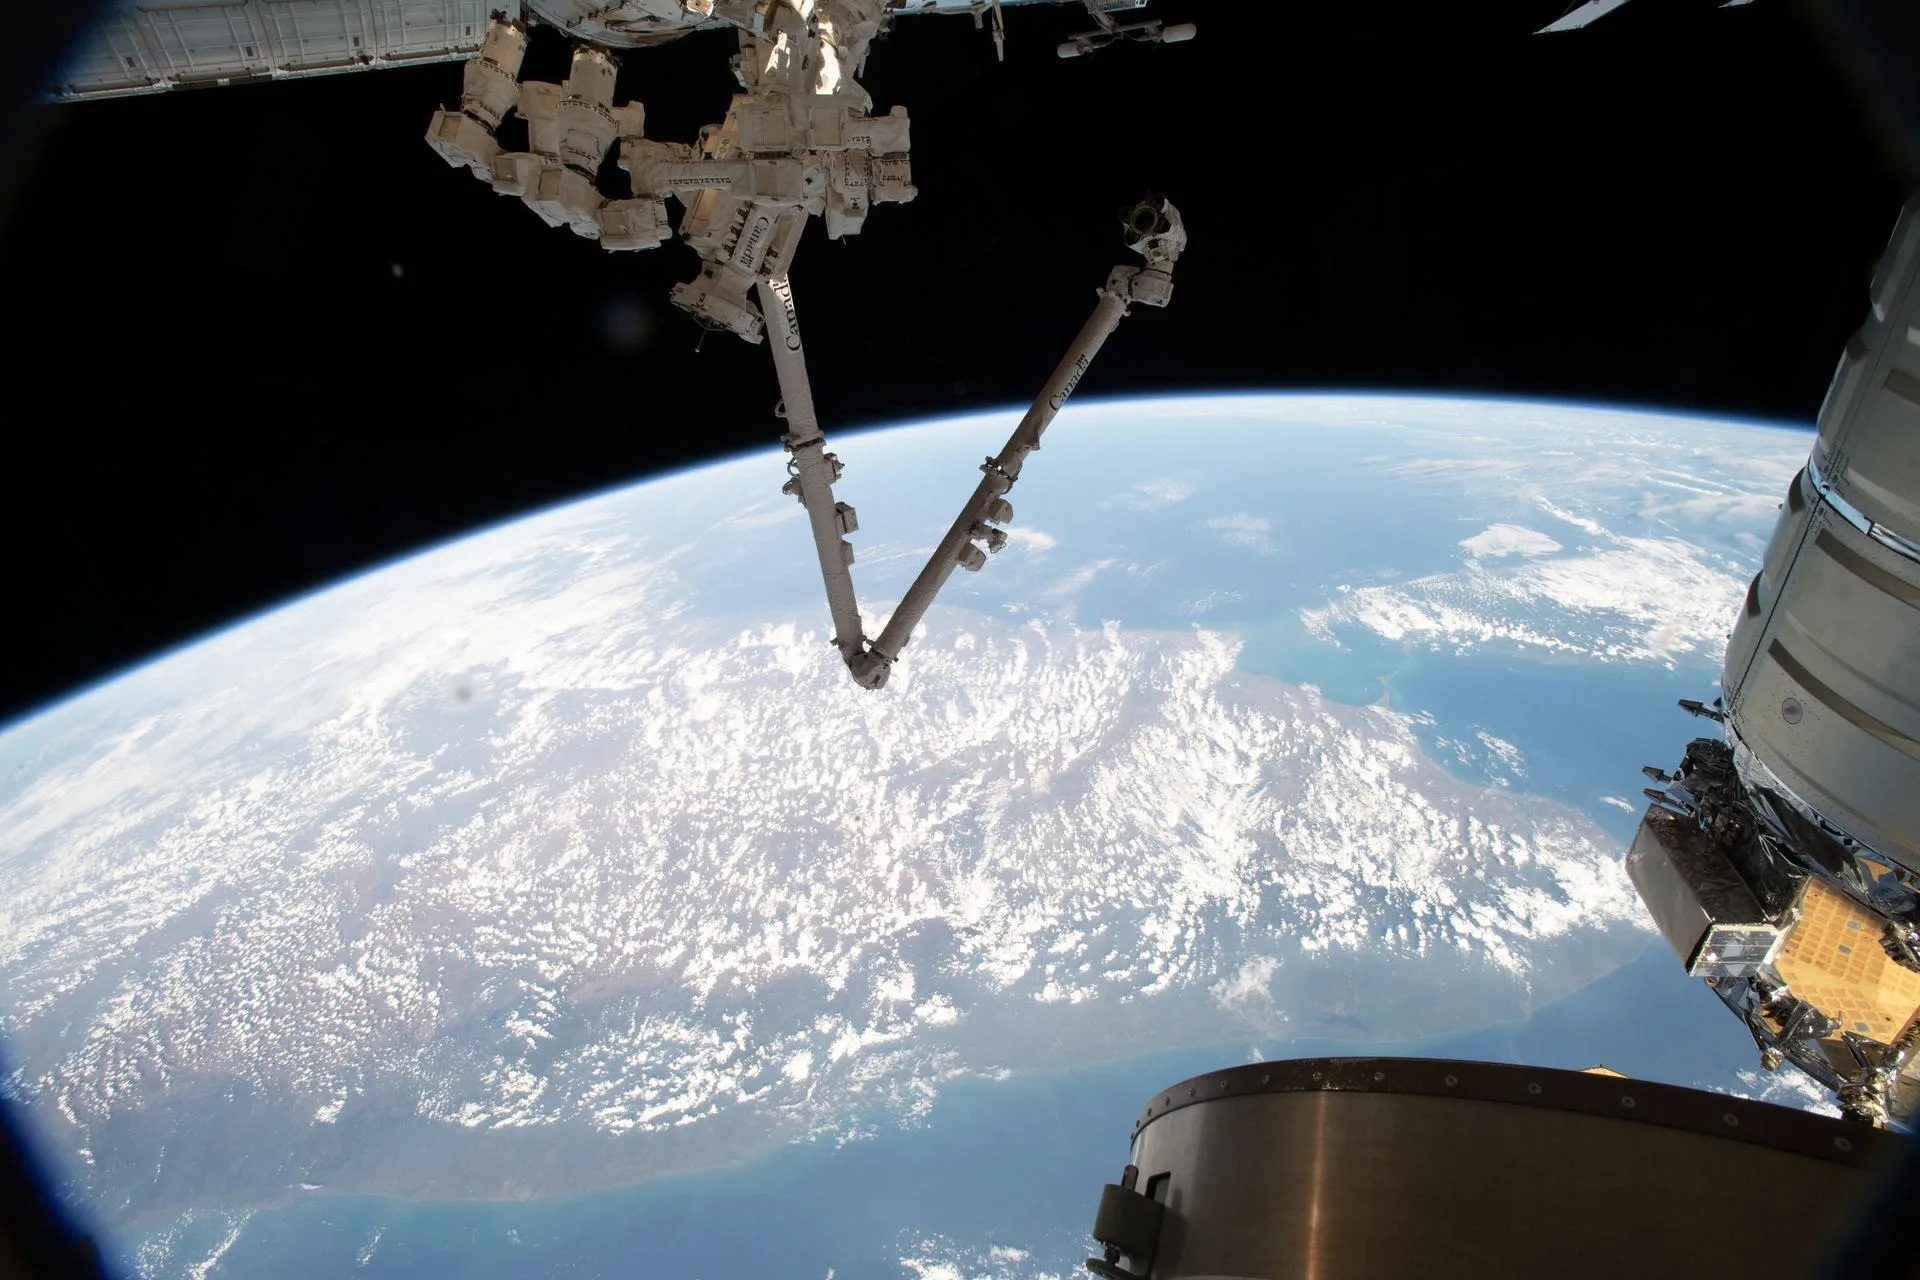
Canadarm2, Kanada Uzay Ajansı'nın 17 metrelik robot koludur; 2001'den beri ISS'in montajında, bakımında ve yük gemilerinin yakalanmasında çalışıyor.
- Ajans / kurum
- Kanada Uzay Ajansı (CSA) — yapım: MacDonald, Dettwiler and Associates (MDA)
- Fırlatma tarihi
- 19 Nisan 2001
- Durum
- Görevde
- Hedef
- Uluslararası Uzay İstasyonu (ISS), yaklaşık 400 km yükseklikte alçak Dünya yörüngesi
Verileri göster
| Teknik ad | Space Station Remote Manipulator System (SSRMS) |
|---|---|
| Fırlatma | 19 Nisan 2001 (STS-100, Endeavour) |
| Uzunluk | 17 m |
| Kütle | 1.497 kg |
| Serbestlik derecesi | 7 (omuzda 3, dirsekte 1, bilekte 3) |
| Yük kapasitesi | 116.000 kg |
| Hız (yüksüz / yüklü) | 37 cm/s / 2 cm/s |
| Yapımcı | MDA, Brampton (Ontario) |
| Sahibi | Kanada Uzay Ajansı |
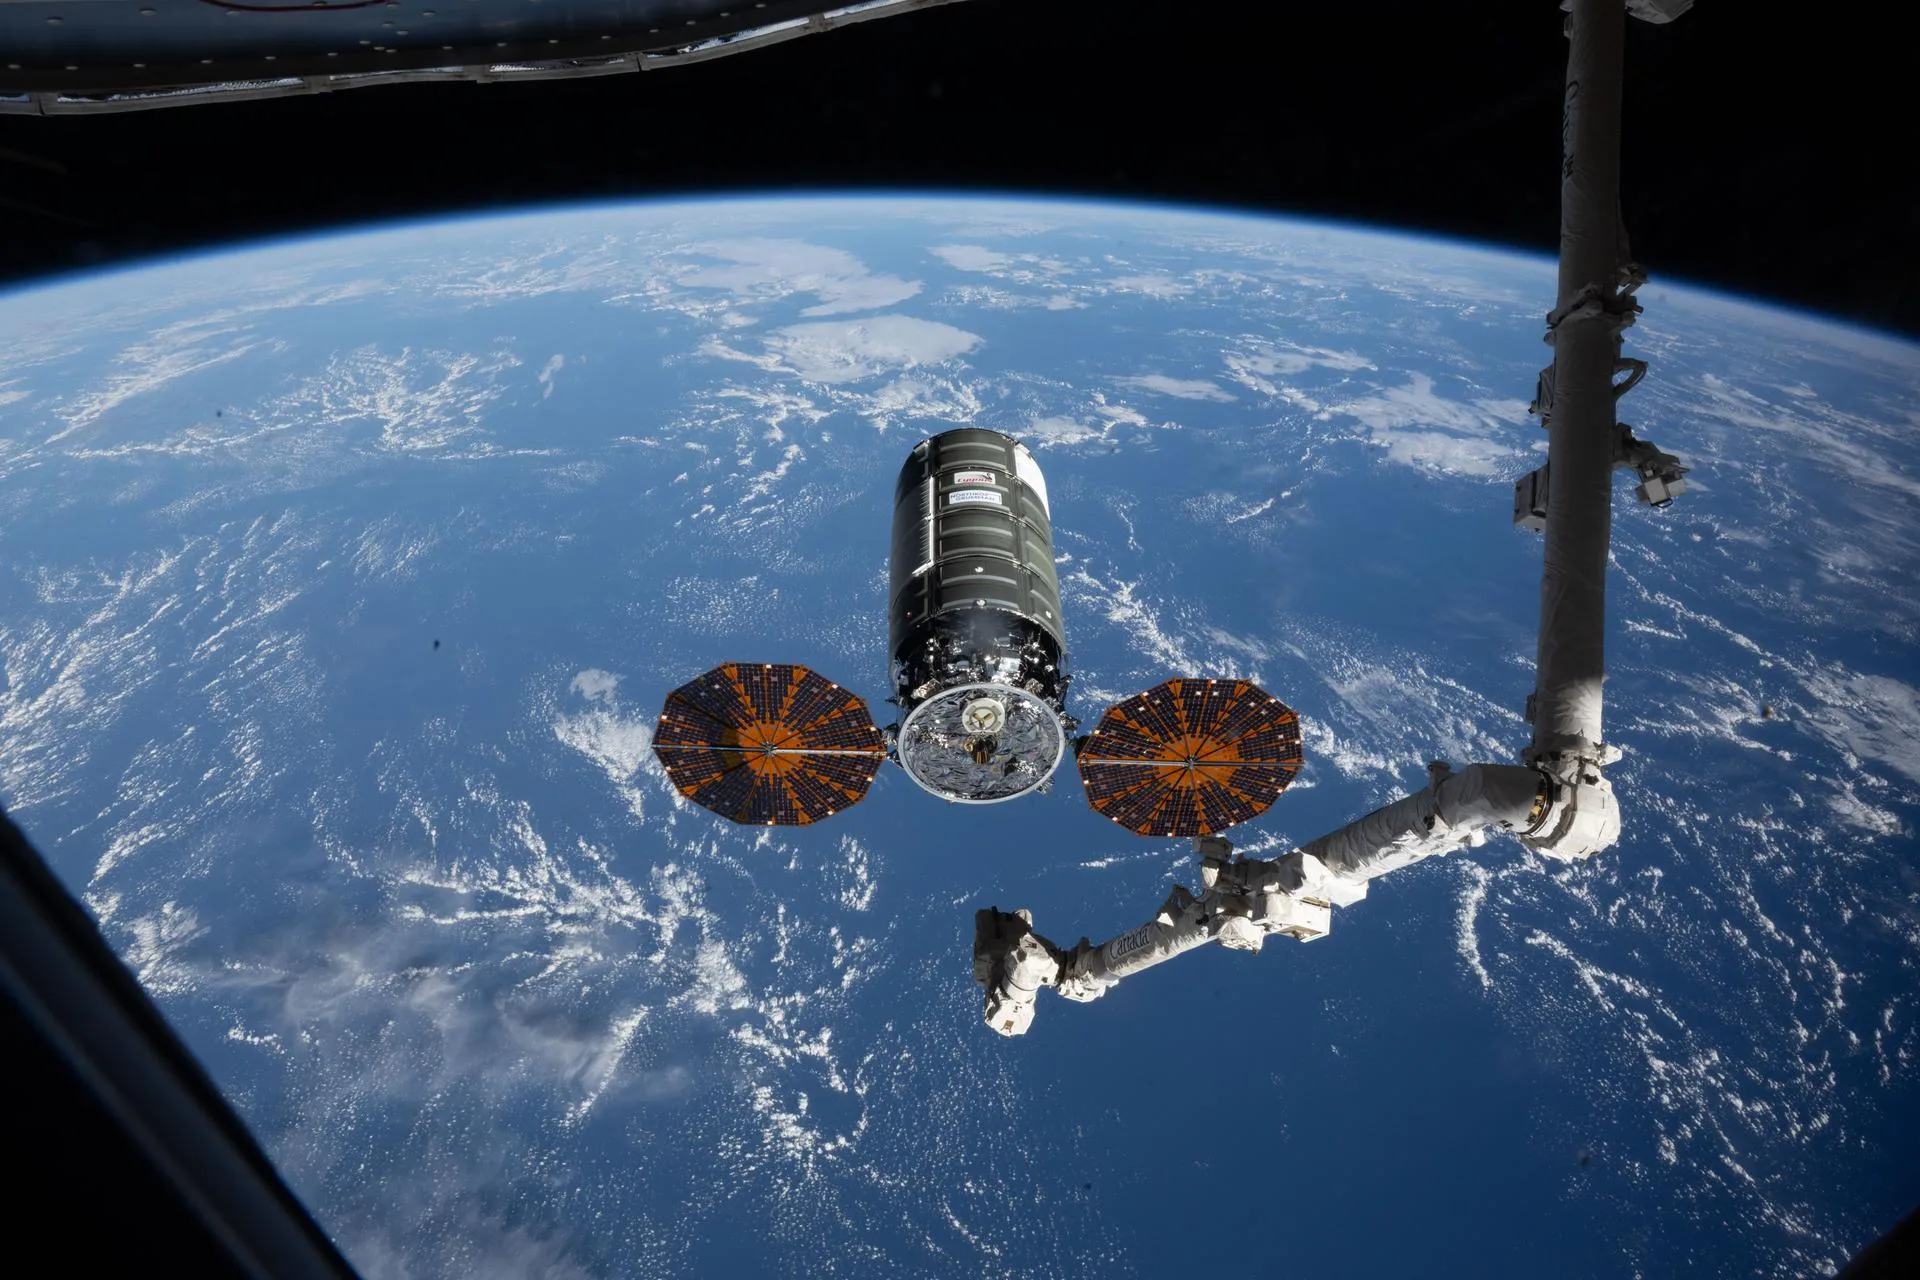
Canadarm2, Uluslararası Uzay İstasyonu'nun (ISS) Kanada yapımı robot koludur. Kanada Uzay Ajansı'na (CSA) ait olan bu 17 metrelik kol, istasyonun büyük bölümünün montajında rol aldı; bugün bakım işlerinde, malzeme ve araç taşımada, uzay yürüyüşü yapan astronotları çalışma yerine götürmede ve istasyona gelen insansız yük gemilerini “yakalamada” kullanılıyor. Teknik adı Uzay İstasyonu Uzaktan Manipülatör Sistemi'dir (SSRMS). Kol, 19 Nisan 2001'de Uzay Mekiği Endeavour'ın STS-100 uçuşuyla ISS'e getirildi.
Adı, Uzay Mekiği'nin yük bölmesinde 1981-2011 arasında çalışan ilk Canadarm'dan gelir; Canadarm2 onun geliştirilmiş sürümüdür. Bir başka fark da kalıcı olmasıdır: kol Dünya'ya dönmeyecek biçimde tasarlandı, istasyonda kalır ve parçaları yörüngede değiştirilebilir.
Görevin amacı
CSA'nın tanımına göre Canadarm2'nin üç ana işi vardır: istasyonun bakımını yapmak, malzemeleri, Dextre robotunu ve hatta astronotları taşımak ve ziyaret eden araçları yakalayıp istasyona bağlamak. Kolun tasarım hedefleri; artan boyut ve dayanıklılık, çok daha büyük yükleri tutabilme ve uçtan uca yürüyerek hareket edebilmekti. Tasarım, yapım ve sınama 1986-2001 arasında, Ontario'nun Brampton kentinde MacDonald, Dettwiler and Associates (MDA) tesislerinde yapıldı. Sistem Kanada Uzay İstasyonu Programı'nın bir parçasıdır; CSA'nın paylaştığı bir şemada programa katkıda bulunan 500'ü aşkın Kanadalı kuruluş gösteriliyor.
CSA, Canadarm2'nin yanında iki bileşeni daha Kanada'nın ISS katkısı olarak sayar: Dextre adlı ince işler robotu ve kolun istasyonun kafes yapısı boyunca gezmesini sağlayan Mobil Taban Sistemi. NASA'nın montaj kayıtlarına göre Mobil Taban Sistemi 5 Haziran 2002'de fırlatıldı ve 10 Haziran'da takıldı; Dextre 11 Mart 2008'de fırlatıldı, 18 Mart'ta yerine kondu.
Kolun yapısı ve rakamlar
CSA'nın veri sayfasına göre kol 17 metre uzunluğunda, 1.497 kilogram kütlesindedir ve 19 kat yüksek dayanımlı karbon termoplastik lifinden yapılmıştır. İnsan koluna çok benzer şekilde yedi serbestlik derecesi vardır: omuzda üç, dirsekte bir, bileklerde üç eklem. Her eklem her iki yönde 270 derece, yani toplam 540 derece dönebilir; CSA bunun insan kolunun aralığından geniş olduğunu belirtiyor. Kirişlerin dış çapı 35 santimetredir.
| Özellik | Canadarm (mekik) | Canadarm2 (ISS) |
|---|---|---|
| Uzunluk | 15 m | 17 m |
| Kütle | 410 kg | 1.497 kg |
| Serbestlik derecesi | 6 | 7 |
| Hız (yüksüz / yüklü) | 60 cm/s / 6 cm/s | 37 cm/s / 2 cm/s (yerden kumandada) |
| Çalıştığı yer | Her mekikte; dönüşte Dünya'ya geri geliyordu | ISS'te kalıcı |
| Onarım | Dünya'da | Yörüngede değiştirilebilir parçalar |
Kol, CSA'nın verdiğine göre 116.000 kilograma kadar yük taşıyabilir; bu, sekiz okul otobüsünün ağırlığına eşdeğer. Yüklü hareket hızı çok düşüktür: CSA'nın tablosuna göre yüksüzken saniyede 37 santimetre ilerleyebilen kol, yüklüyken yerden kumandada saniyede 2 santimetre, uzay yürüyüşü desteğinde ise saniyede 15 santimetre hızla çalışır. Kuvvet-moment sensörleri kola bir tür “dokunma duyusu” verir; ayrıca otomatik çarpışma önleme özelliği vardır. Dört renkli kamera taşır: ikisi dirseğin iki yanında, ikisi de “ellerde”.
Nasıl hareket eder?
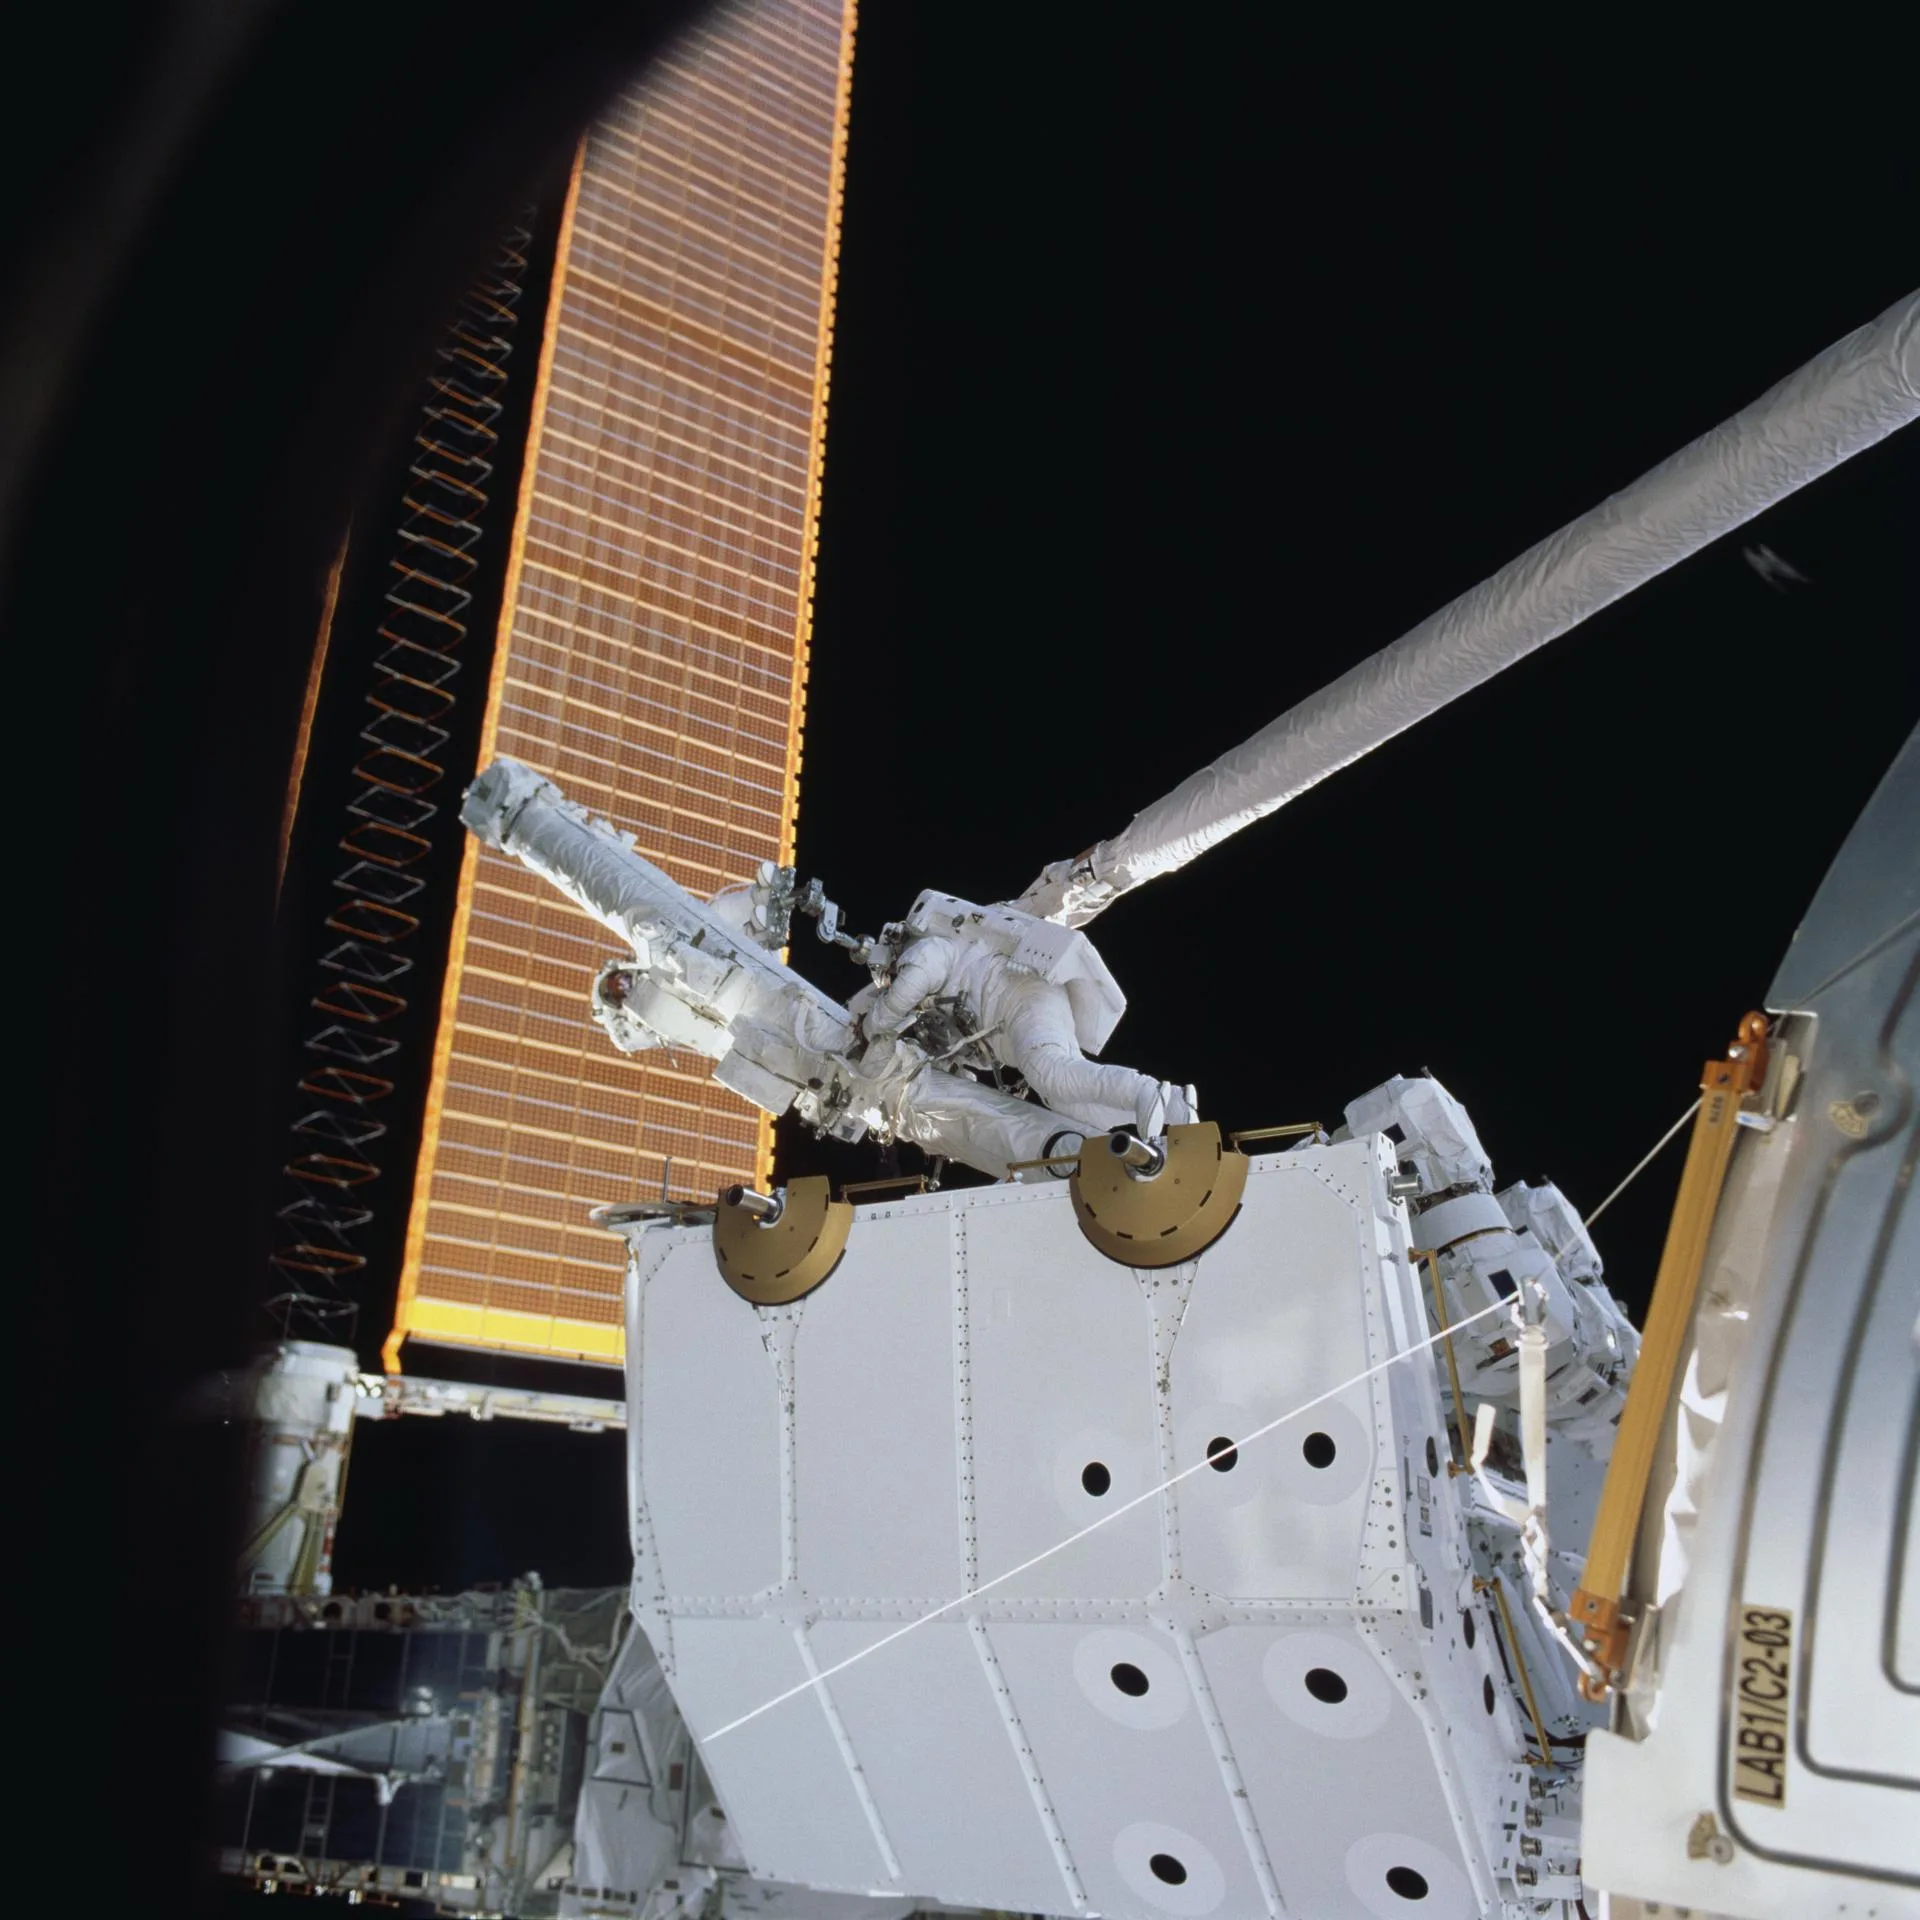
Kolun iki ucunda aynı “el”, yani Kenetlenme Ucu Düzeneği (Latching End Effector, LEE) bulunur. İçindeki kablolar sıkışarak bir nesneyi sıkıca tutar ya da kolun kendisini istasyona bağlar. Bir uç “çapa” olarak istasyondaki bir güç-veri tutma noktasına kenetlenirken öteki uç iş yapar. Bu noktalar istasyonun dış yapısında çeşitli yerlerde bulunur ve kola güç, veri ve görüntü bağlantısı sağlar. Böylece Canadarm2 uçtan uca “yürüyerek” istasyonun dış yüzeyinde ilerleyebilir. Mobil Taban sayesinde de tüm istasyon boyunca gezebilir.
Kolu istasyondaki astronotlar kullanabileceği gibi CSA genel merkezindeki ya da NASA'daki yer ekipleri de kumanda edebilir.
Takvim: yapılanlar
- 1986-2001: MDA, kolu Brampton'da tasarlayıp yaptı ve sınadı.
- 19 Nisan 2001: Endeavour, STS-100 uçuşunda Canadarm2'yi yük bölmesinde taşıyarak fırlatıldı. Uçuş, ISS montajının altıncı uçuşuydu.
- 22 Nisan 2001: STS-100'ün ilk uzay yürüyüşünde Chris Hadfield ve Scott Parazynski kolu paletinden çıkardı. Hadfield, bu yürüyüşle uzayda yürüyen ilk Kanadalı oldu. Kol açılıp güvenceye alındıktan sonra istasyonun içinden Susan Helms ve Jim Voss kola komut verdi; kol Destiny modülündeki bir güç-veri tutma noktasına kendini bağladı ve paletten ayrıldı. Bu, kolun uzaydaki ilk hareketiydi.
- 28 Nisan 2001: Canadarm2 ve mekiğin Canadarm'ı, uzay tarihinin ilk “robotik el sıkışması”nı yaptı: ISS'teki kol, taşıma paletini mekiğin kolu Canadarm'a uzattı ve Hadfield paleti mekiğin yük bölmesine yerleştirdi.
- Haziran 2002: Kolun bilek dönme eklemlerinden biri, uzay yürüyüşündeki bir astronot tarafından değiştirildi.
- 2017-2018: Astronotlar kola yeni bir Kenetlenme Ucu Düzeneği (“el”) takımı taktı.
“Kozmik yakalama”
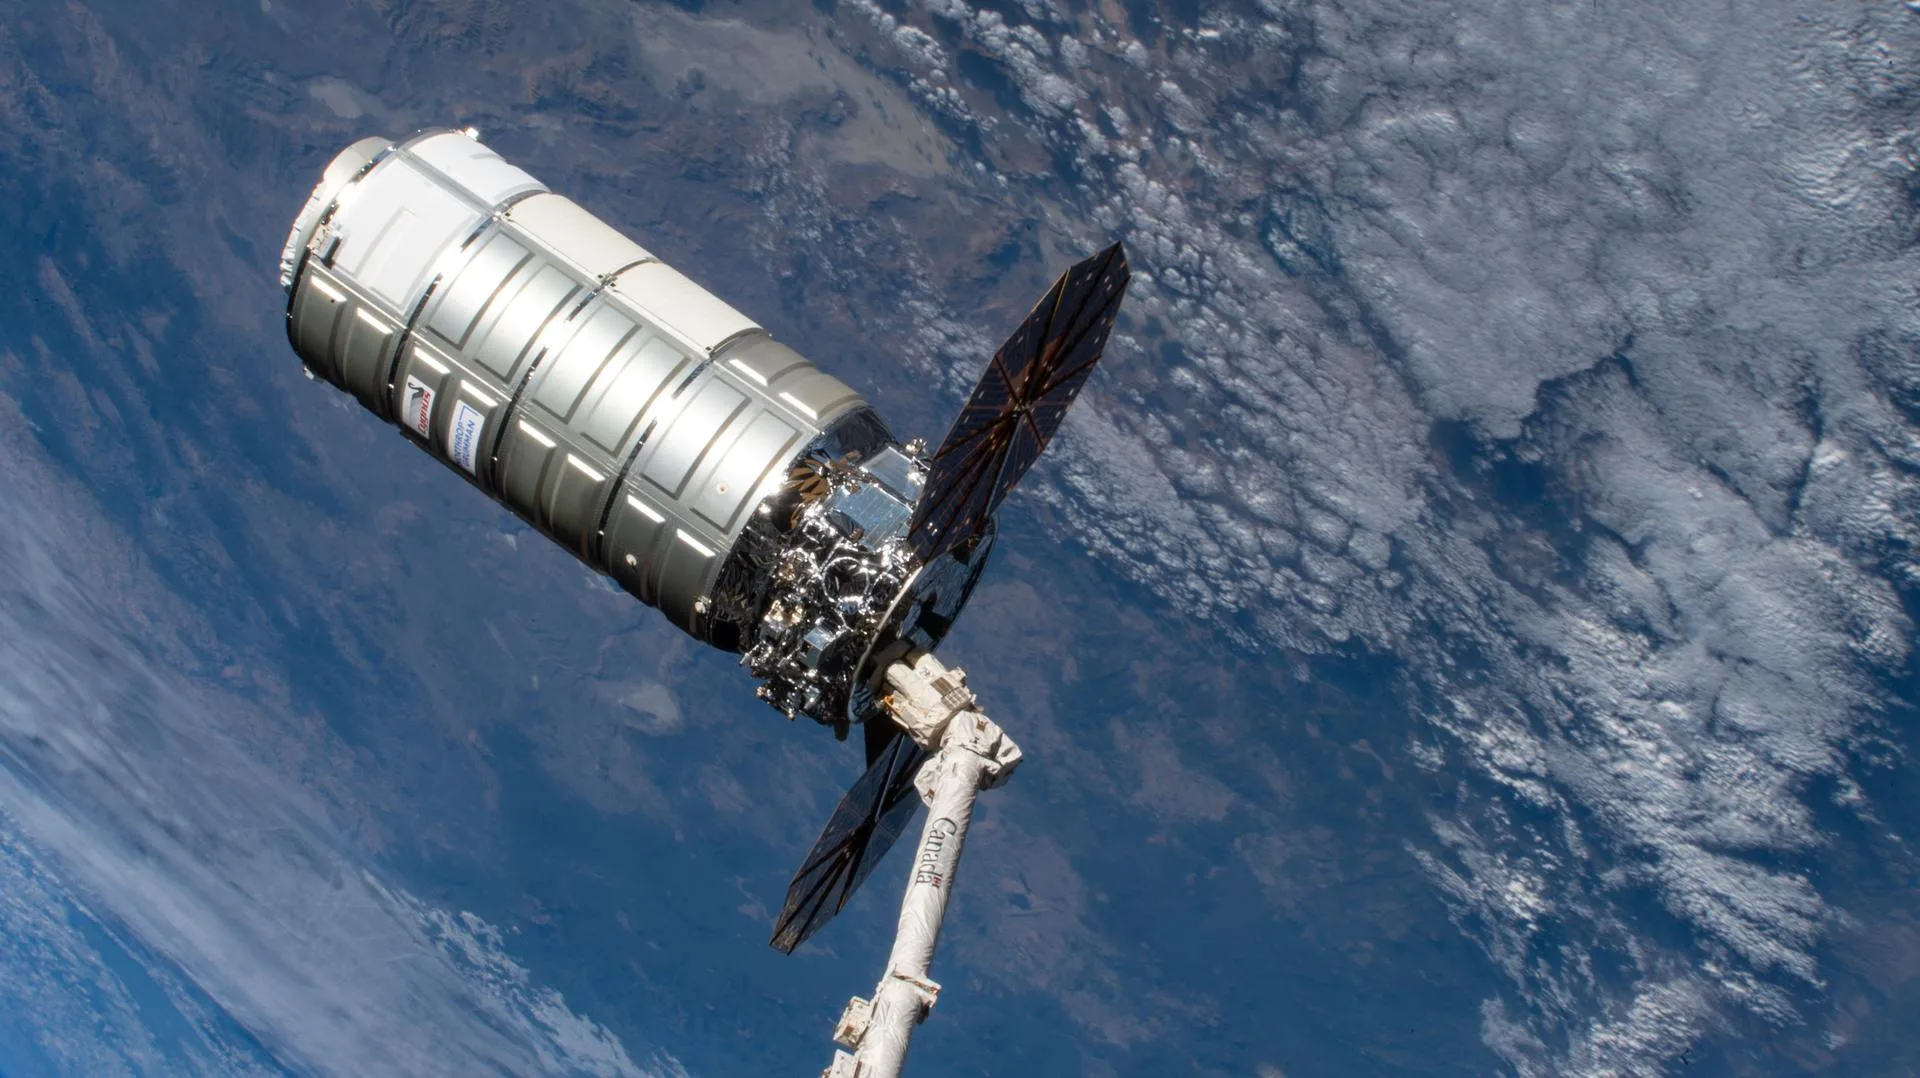
Canadarm2'nin günlük hayattaki en bilinen işi, istasyona gelen yük gemilerini yakalamaktır. CSA'ya göre Northrop Grumman'ın Cygnus'u ve JAXA'nın HTV-X'i kolla tutulur; SpaceX Dragon ise istasyona kendi başına kenetlenir. Yakalama şöyle yürür:
- Yük gemisi GPS ve lazer yön bulma sistemiyle istasyona yaklaşır. Yaklaşık 1 km uzaktayken mürettebat süreci izlemeye başlar.
- Gemi istasyonla birlikte, yaklaşık 400 km yükseklikte ve saatte yaklaşık 28.000 km hızla formasyon uçuşuna geçer.
- İstasyondaki bir astronot kolu uzatıp gemiyi tutar.
- Yer ekipleri gemiyi istasyonun bir bağlantı noktasına bağlar.
- Yük boşaltılır; gerekirse Dextre, geminin “bagajındaki” büyük parçaları çıkarır. Yük gemileri istasyonda bir aya kadar kalabilir.
Bilimsel ve teknik önemi
CSA'ya göre Canadarm2, ISS'in bileşenlerinin ve modüllerinin çoğunu monte etti; birkaç ton malzemeyi taşıdı ve riskli uzay yürüyüşlerinde birçok astronota destek verdi. Kol bakım için de vazgeçilmezdir; NASA'nın anlatımıyla Dextre, pil değiştirme ve kamera yenileme gibi işleri üstlenerek zaman alan uzay yürüyüşlerine duyulan ihtiyacı azaltır. Kolun bir başka özelliği, parçalarının yörüngede değiştirilebilmesidir. Kol Dünya'ya dönmeyeceği için bu bir zorunluluktu; bu sayede Haziran 2002'de bir eklem, 2017-2018'de de kolun elleri yerinde yenilenebildi.
Teknolojinin Dünya'daki karşılığı da var. CSA, Canadarm2 ve Dextre'den doğan teknolojiler arasında, manyetik rezonans (MR) cihazının içinde beyin ameliyatı yapabilen ilk robot olan neuroArm'ı, meme kanserinin tanı ve tedavisini hızlandırabilecek IGAR'ı ve ameliyatlarda kullanılan robotik dijital mikroskop Modus V'i sayıyor. Canadarm2 ve Dextre, 2013'ten beri Kanada'nın 5 dolarlık polimer banknotunda yer alıyor.
Gelecek jenerasyon da planlanıyor: CSA'nın karşılaştırma tablosu, Gateway için önerilen planlara göre Canadarm3'ü 8,5 metre uzunluğunda ve tahmini 715 kilogram olarak veriyor. Tablo önerilen plana dayandığı için bu değerlerin değişebileceği unutulmamalı.
Verileri göster
| Fırlatma | 19 Nisan 2001 |
|---|---|
| Uzunluk | 17 m |
| Kütle | 1.497 kg |
| Serbestlik derecesi | 7 |
| Yük kapasitesi | 116.000 kg |
| Eklem dönüşü | 540 derece |
Türkiye'den izlenebilecek bir yanı var mı?
Kolun kendisi Türkiye'den seçilemez; ama bağlı olduğu istasyon uygun geçişlerde gökyüzünde parlak bir nokta olarak görülebilir. Bunun için ISS ne kadar hızlı gider ve gökyüzünde nasıl görülür? yazısına bakılabilir. İstasyonun nasıl kurulduğu ISS nasıl inşa edildi? sayfasında, modüller ise ISS'in modülleri sayfasında anlatılıyor.
Kısaca
- Canadarm2, CSA'ya ait, 17 metre uzunluğunda, 1.497 kg kütlesinde, yedi eklemli ISS robot koludur.
- MDA'nın Brampton'daki tesislerinde yapıldı; 19 Nisan 2001'de STS-100 ile ISS'e gönderildi.
- İki ucu da “el” olarak çalışır; tutma noktalarına kenetlenerek istasyonda uçtan uca yürür.
- Montaj, bakım, taşıma ve Cygnus ile HTV-X gibi insansız yük gemilerinin yakalanması için kullanılır.
- Parçaları yörüngede değiştirilebildiği için Dünya'ya dönmeden onarılır.
Diğer görevlerTümü →
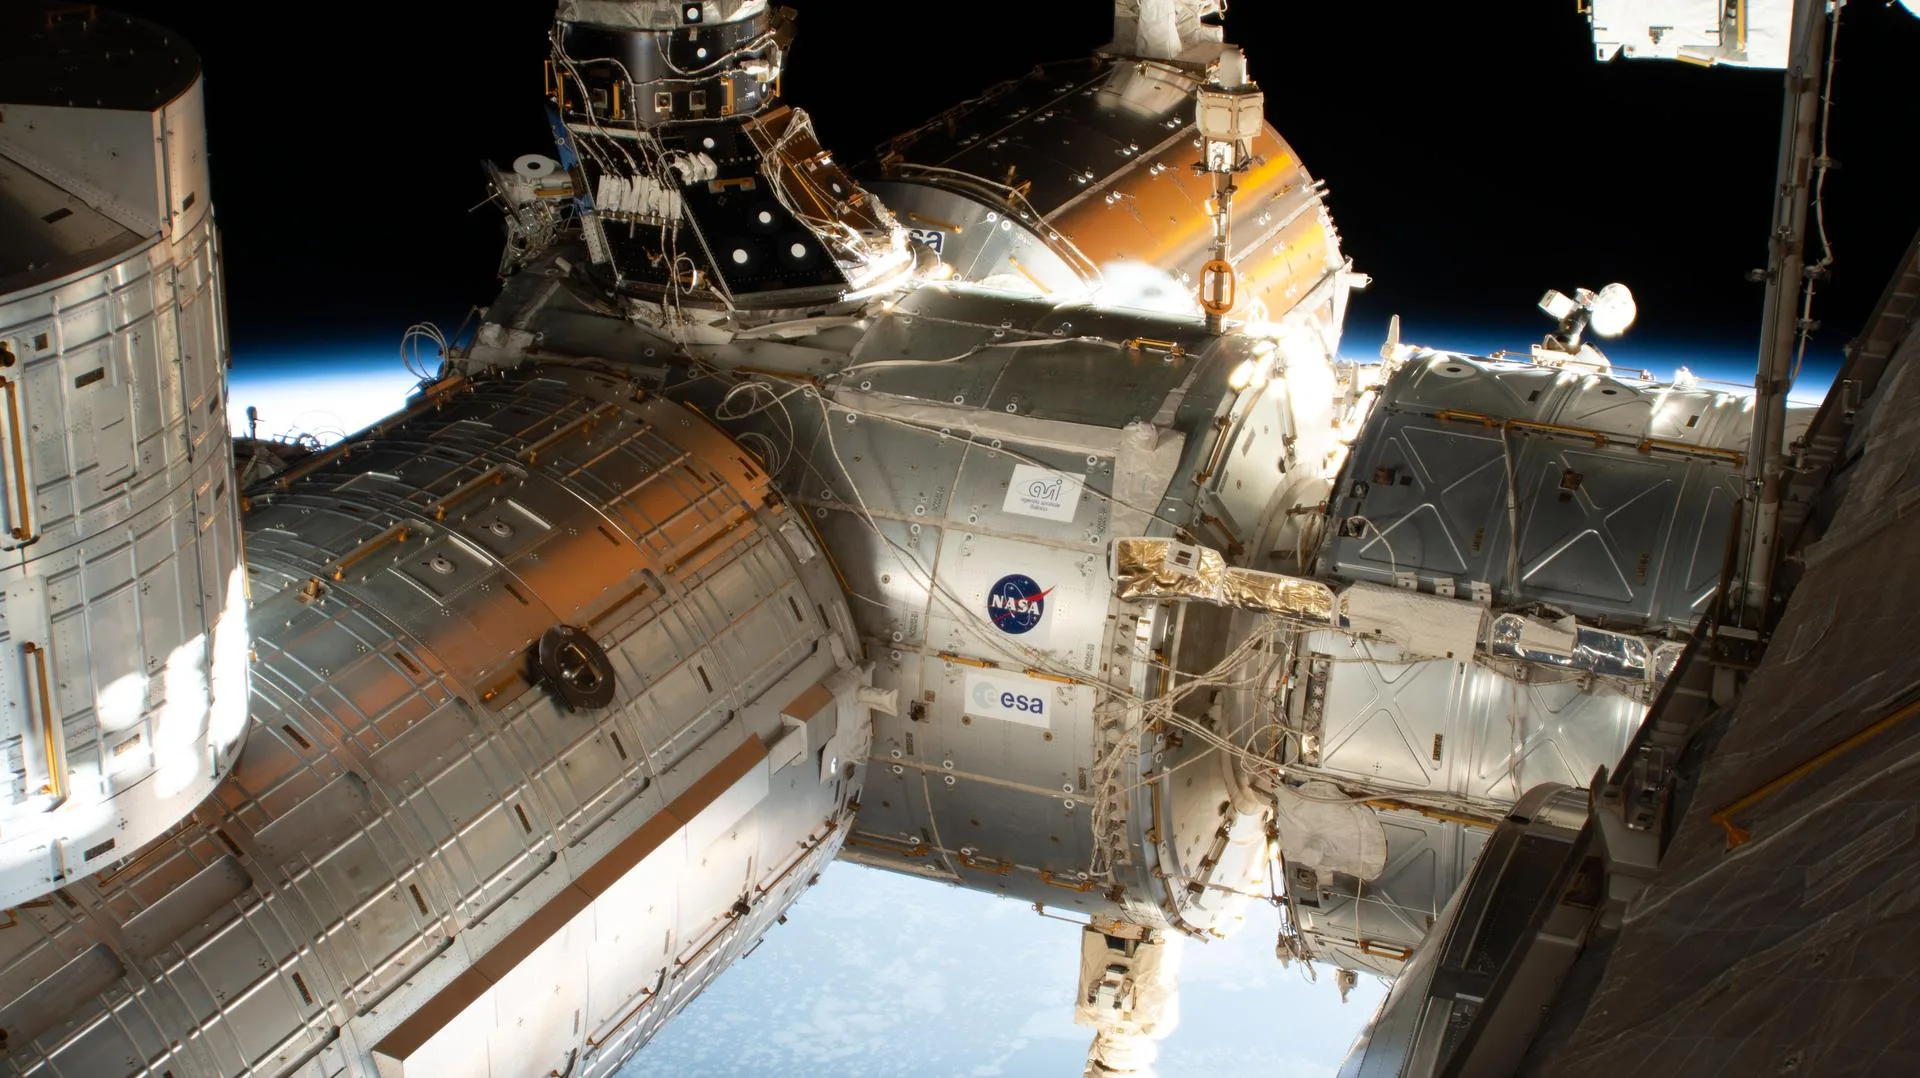 Harmony (Node 2) modülüNASA (yapım: Thales Alenia Space, NASA–ESA anlaşması kapsamında)23 Ekim 2007 · Uluslararası Uzay İstasyonu (ISS), alçak Dünya yörüngesi
 Tianwen-2Çin Ulusal Uzay İdaresi (CNSA)29 Mayıs 2025 · Yarı uydu asteroit 2016 HO3 (örnek getirme) ve ana kuşak kuyruklu yıldızı 311P
 Türksat 4BTürksat A.Ş. (üretici Mitsubishi Electric; fırlatma ILS / Proton Breeze M)16 Ekim 2015 · Yer eş zamanlı yörünge, 50° Doğu; Ku bantta TV yayıncılığı, Ka bant nokta huzmeleriyle genişbant internet, C bant
 Türksat 4ATürksat A.Ş. (üretici Mitsubishi Electric; fırlatma ILS / Proton Breeze M)14 Şubat 2014 · Yer eş zamanlı yörünge, 42° Doğu; Ku, Ku-BSS ve Ka bantta TV yayıncılığı ve haberleşme, Afrika kapsaması
 Türksat 3ATürksat A.Ş. (üretici Alcatel Alenia Space / Thales Alenia Space; fırlatma Arianespace)13 Haziran 2008 · Yer eş zamanlı yörünge, 42° Doğu; Ku bantta TV yayıncılığı, VSAT ve veri haberleşmesi
 Türksat 5BTürksat A.Ş. (üretici Airbus Defence and Space)19 Aralık 2021 · Yer eş zamanlı yörünge, 42° Doğu; Ka bantta yüksek veri hızlı genişbant ve yedeklilik